CANmod.gps GPS 轉 CAN 模組|GNSS 定位、三軸 IMU 與 UDR 推算定位
將 GNSS 定位與三軸慣性資料,整合至 CAN 網路
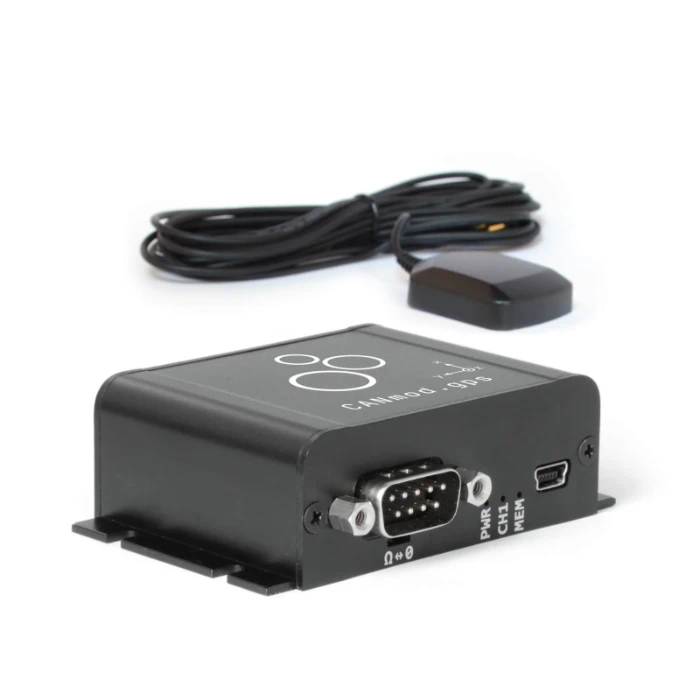
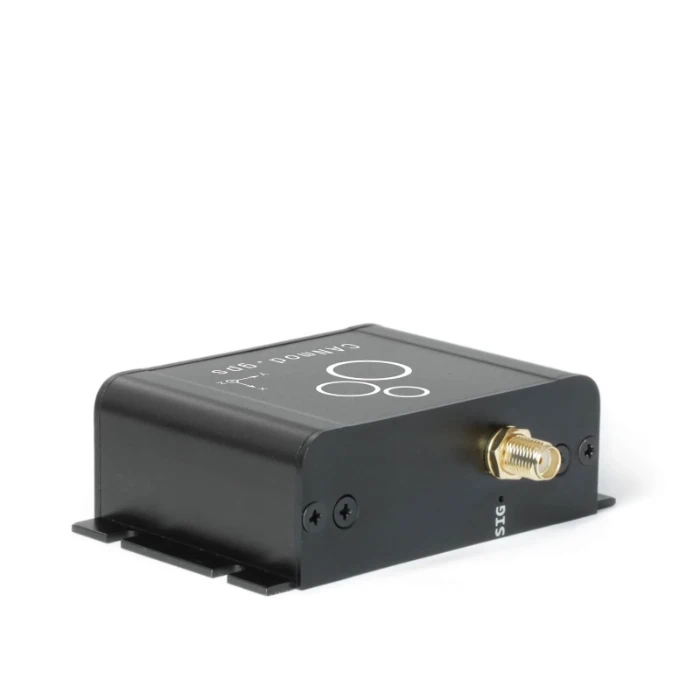
CANmod.gps 為可獨立運作的 GPS 轉 CAN 模組,整合 GNSS 接收器、三軸陀螺儀與加速度計,將位置、速度、姿態及慣性資料輸出至 CAN 匯流排。可連接車用 CAN 系統、ECU、CAN 通訊介面或資料記錄器,也適合為既有 CANedge 增加定位與 IMU 資料。
主要特性
- 多衛星系統定位:支援 GPS、Galileo、BeiDou 與 GLONASS,定位資料更新率 1 Hz。
- 三軸 IMU:提供 X/Y/Z 軸角速度與加速度,資料更新率 100 Hz。
- GNSS/IMU 感測融合:支援車用 UDR 推算定位,在 GNSS 訊號中斷時提供位置估算;須符合安裝與校準條件。
- 彈性 CAN 輸出:支援 CAN 2.0A/2.0B、最高 1 Mbit/s,可設定 CAN ID、輸出頻率與主動傳送/請求回應模式。
- 電子圍籬與里程:可設定最多四組圓形電子圍籬,並輸出圍籬狀態、里程與 GNSS 時間。
- 供電與設定:DB9 支援 5~26 V DC;mini USB 可用於設定、韌體更新與即時資料傳輸。
- 隨附天線與解碼檔:包含 3 公尺磁吸式 GNSS 天線,提供 DBC 檔案,方便資料解碼。
適用場域:車輛道路測試、行車動態分析、車隊資料整合,以及既有 CAN 系統的定位與慣性資料擴充。


