ZED X One GS
- 230萬畫素全域快門單眼相機,搭配GMSL2介面與多種鏡頭選項。
- 支援1920×1200@60fps與硬體同步,適合多相機視覺系統。
- 兩台相機搭配校正與ZED SDK,可建立自訂基線的立體視覺配置。
Stereolabs ZED
整合彩色影像、深度感知與AI視覺軟體,協助機器人與自動化設備理解周遭環境,應用於具身智慧、倉儲物流與自主導航。
支援全域/滾動快門、GMSL2/MIPI介面與多種視角鏡頭,搭配精巧機身、硬體同步及底層影像控制,可靈活整合於車輛、人形機器人等視覺架構。
搭載全域快門與Terra AI神經深度技術,支援多相機硬體同步、長距離GMSL2傳輸及IP67防護,為機器人提供強韌、低延遲的3D空間感知。
具備IP66防護與120°超廣角深度感知,整合IMU、氣壓計及磁力計,並提供可更換鏡頭,適用於醫療、農業及工業等多元場景的3D空間感知。
ZED SDK整合AI深度視覺功能,具備高度開放性與可擴充性,已服務全球逾10萬名使用者,協助開發安全、智慧且可全天候運行的3D感知與決策系統。
針對吞吐量、延遲與強韌性三項關鍵指標優化,打造適合機器人應用的視覺核心,以高效率、低記憶體用量的架構,協助嵌入式平台穩定處理高頻、大規模感測器資料。
Stereolabs提供經產業驗證的軟硬體生態系,支援靈活選型與快速整合,協助開發者及企業加速專案落地與產品上市。

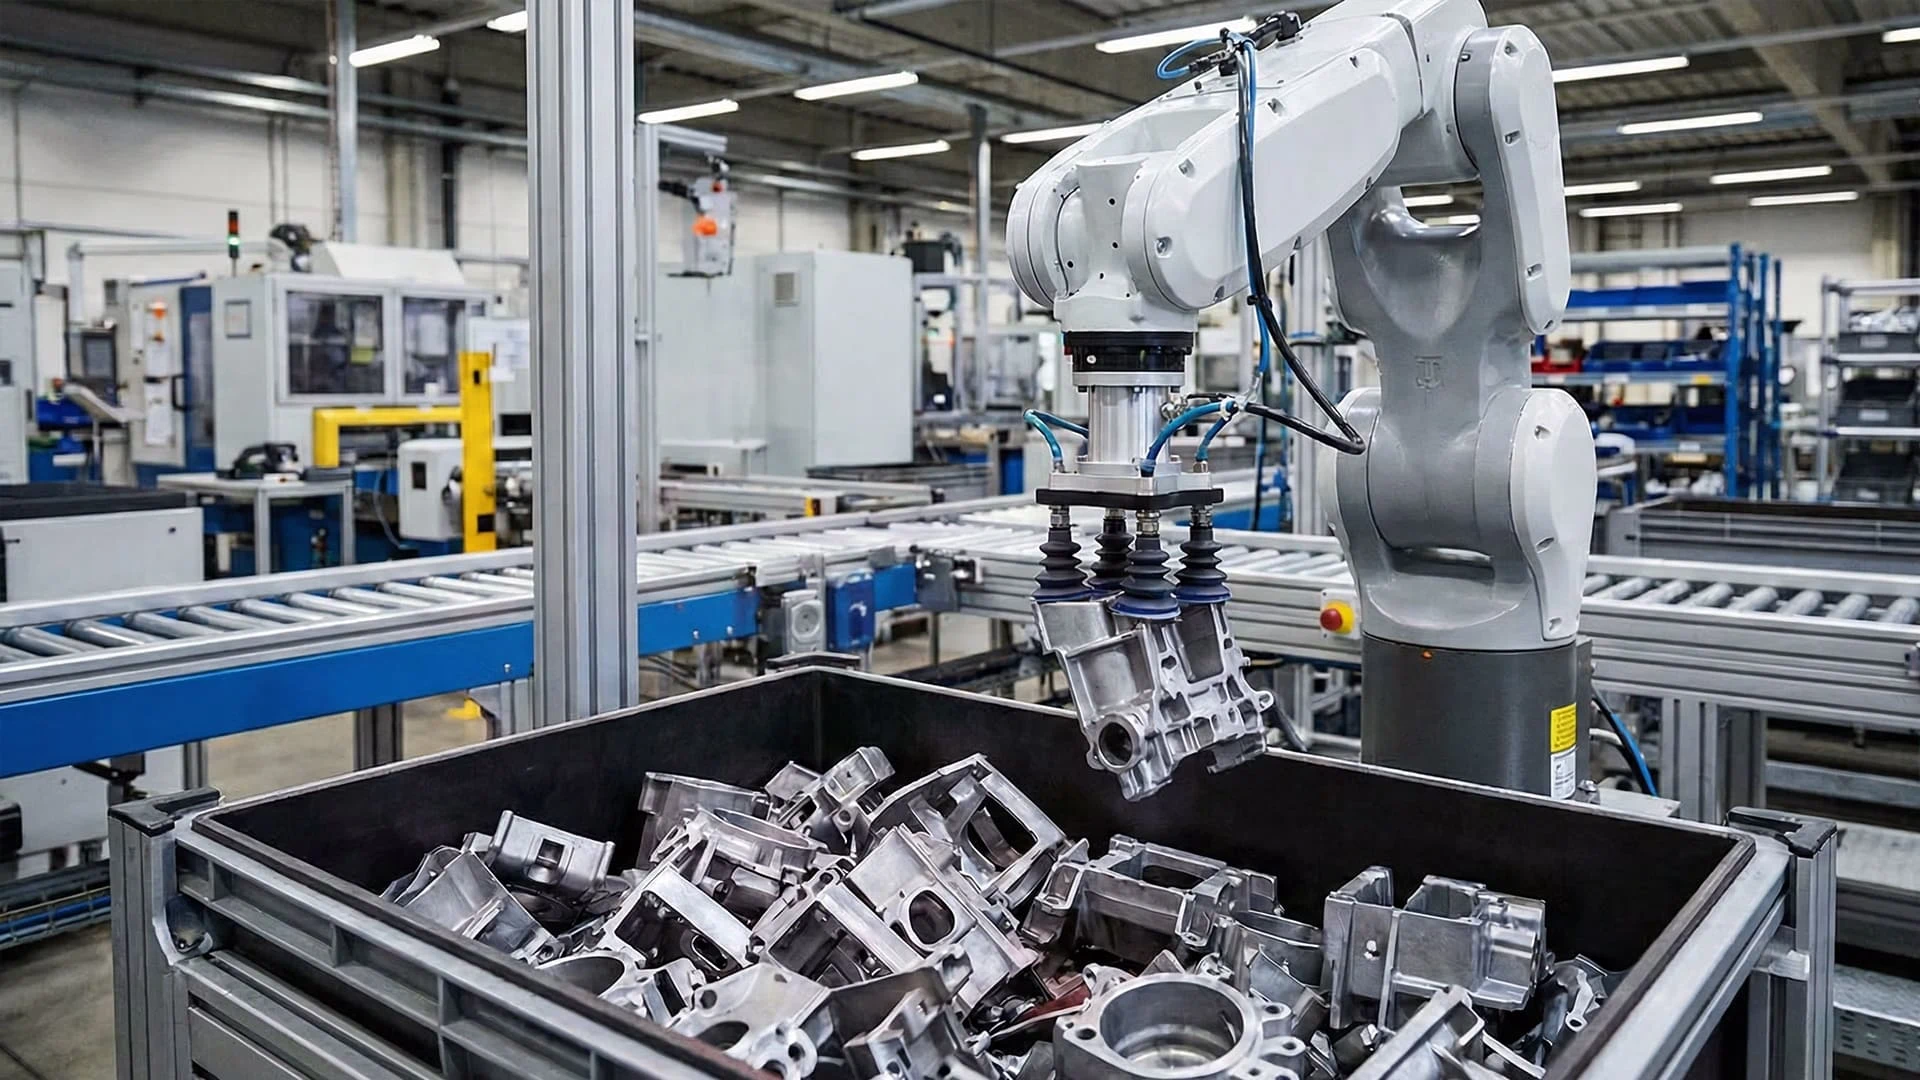
透過3D視覺取得物件位置與空間資訊,協助機器手臂評估抓取位置與分揀流程。
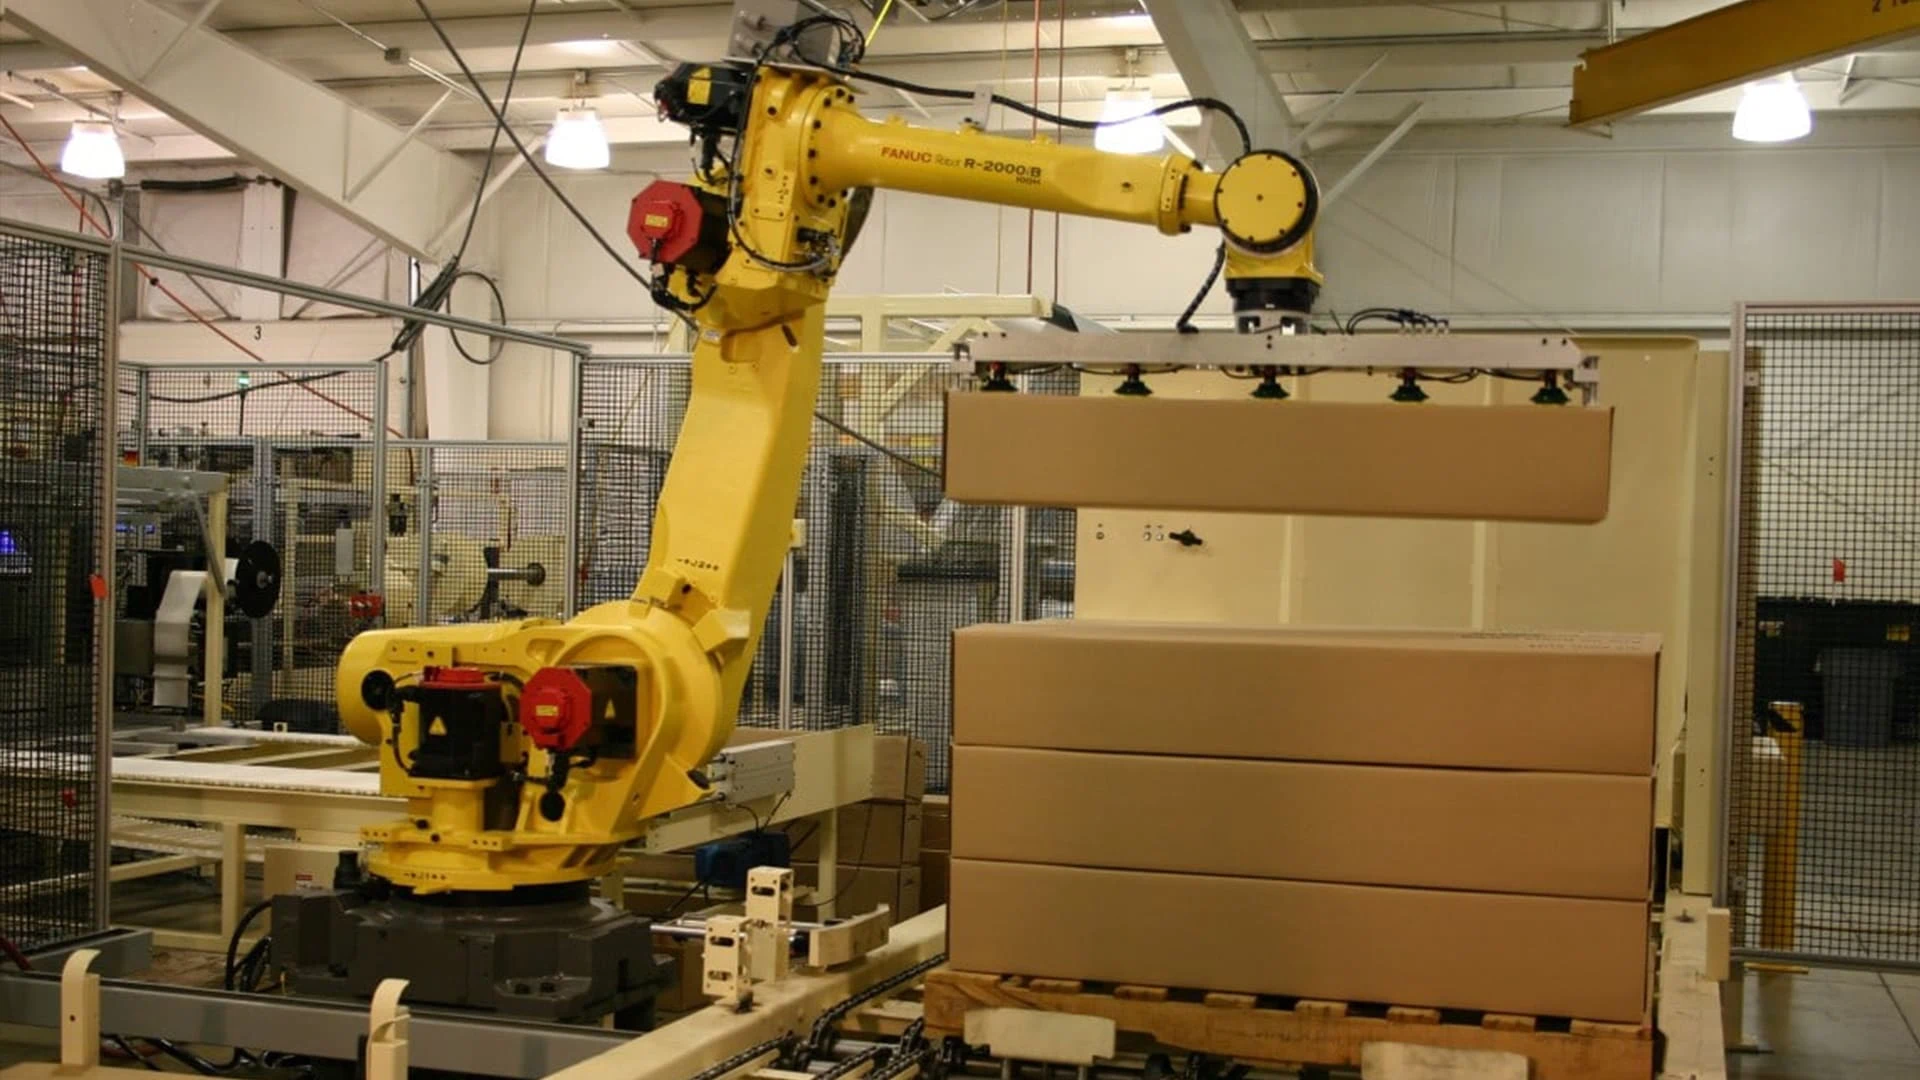
運用深度影像觀察箱體與棧板的相對位置,支援自動堆疊與搬運系統整合。
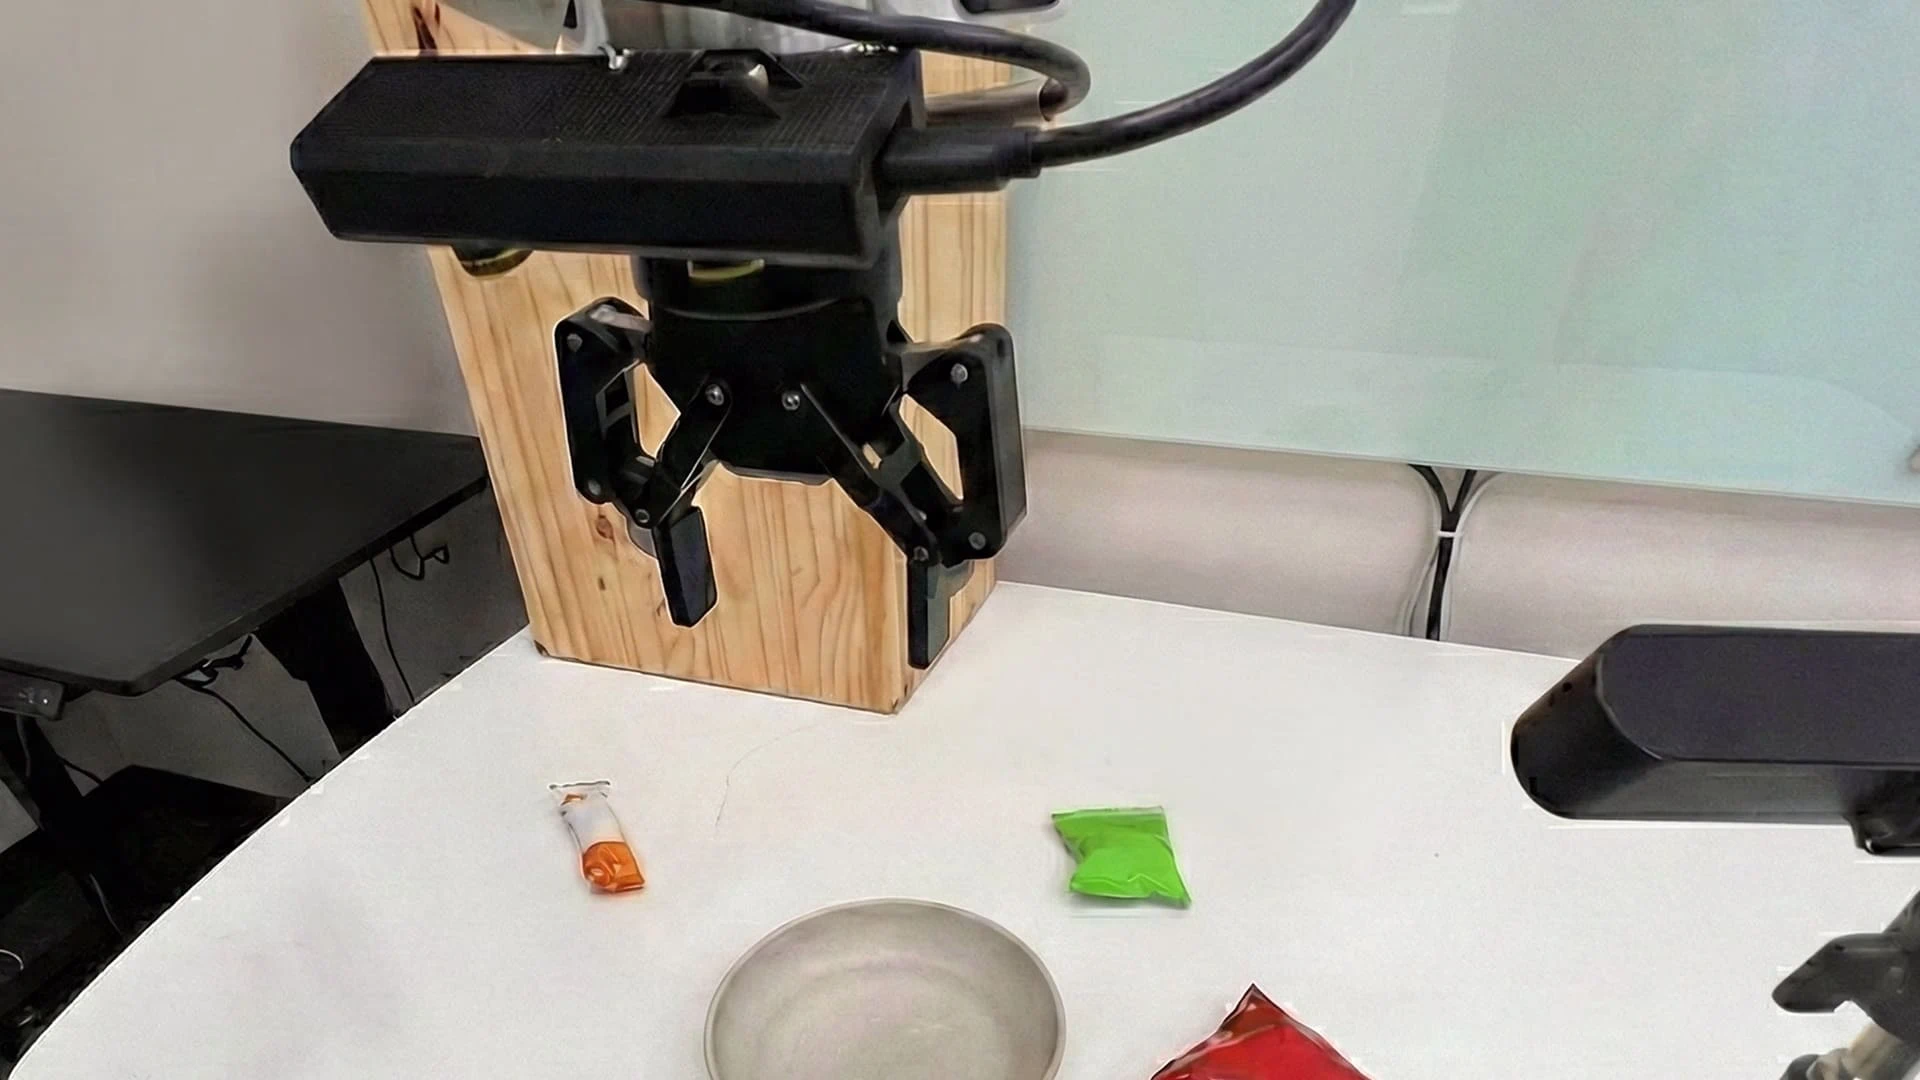
結合近距離視覺與空間感知,為抓取、放置及操作任務提供環境資訊。
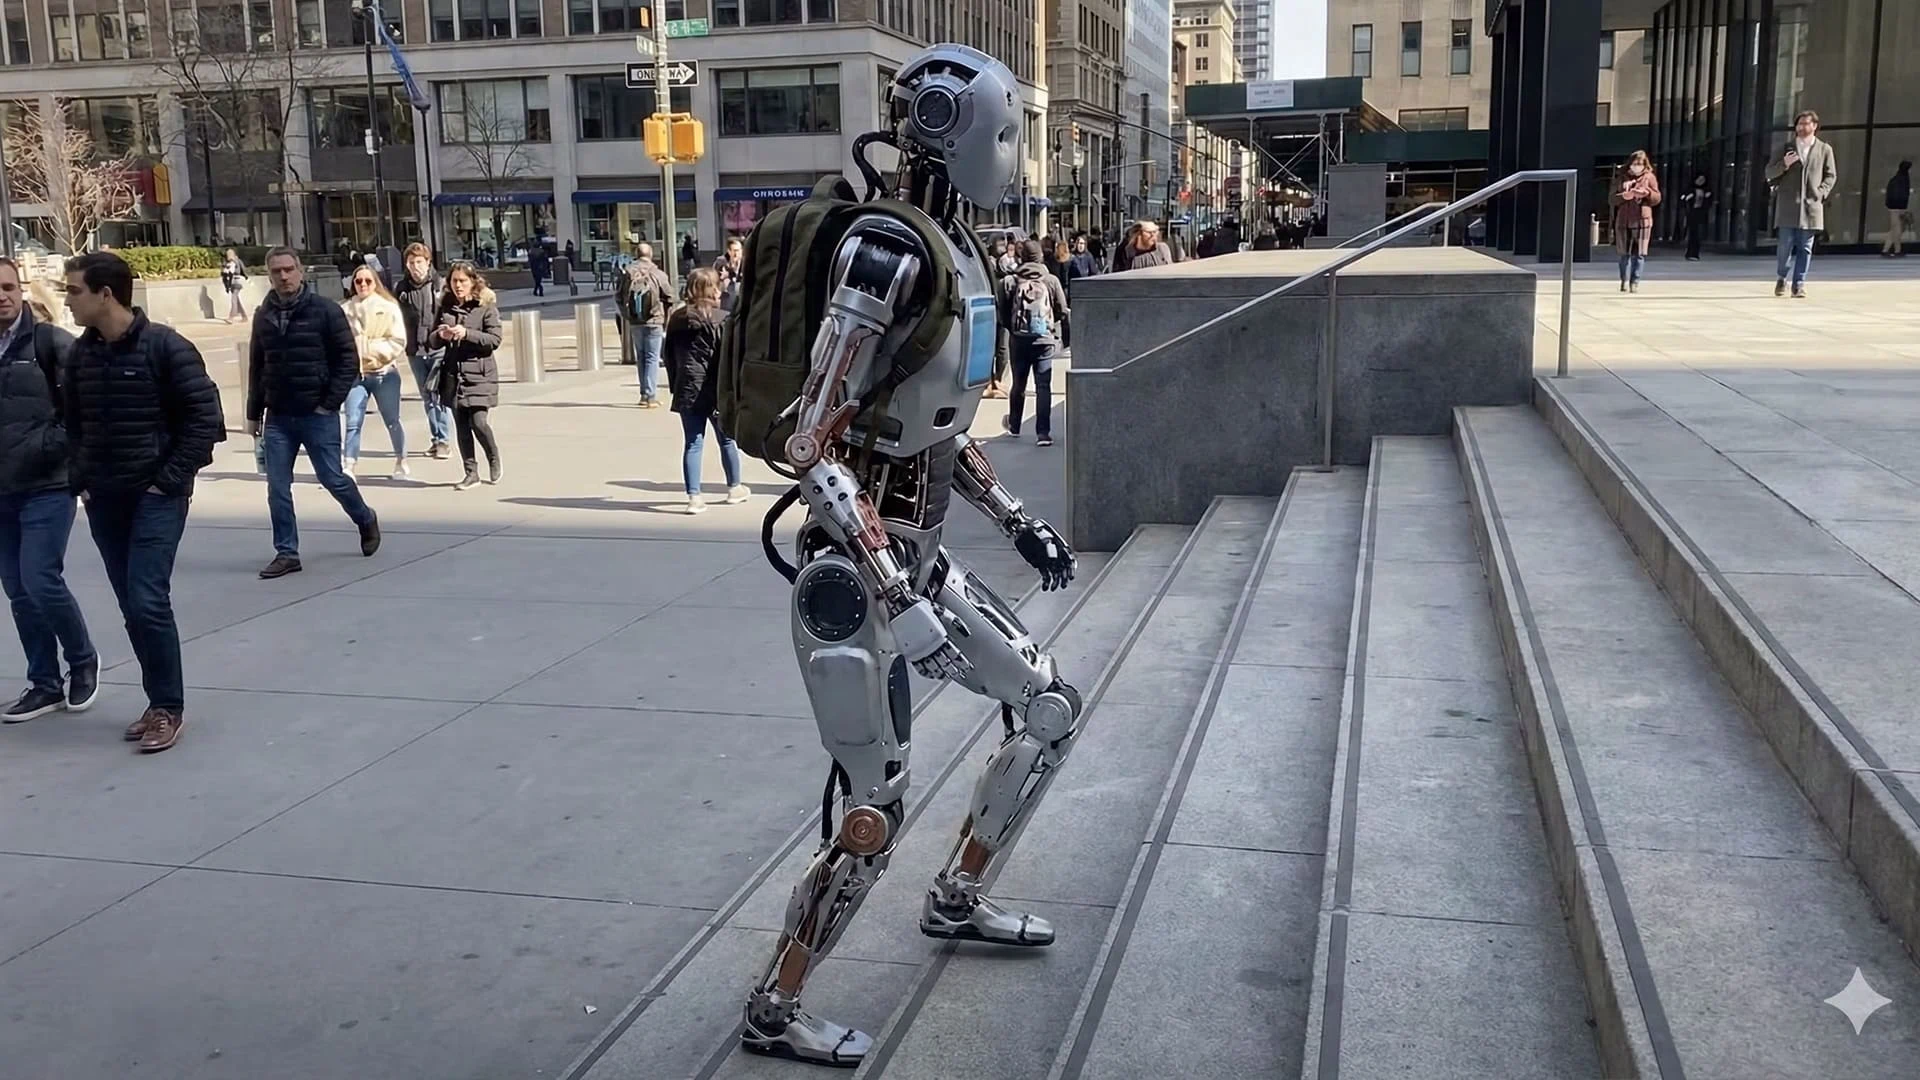
以立體視覺感知周遭環境,提供導航系統所需的深度與位置資訊。
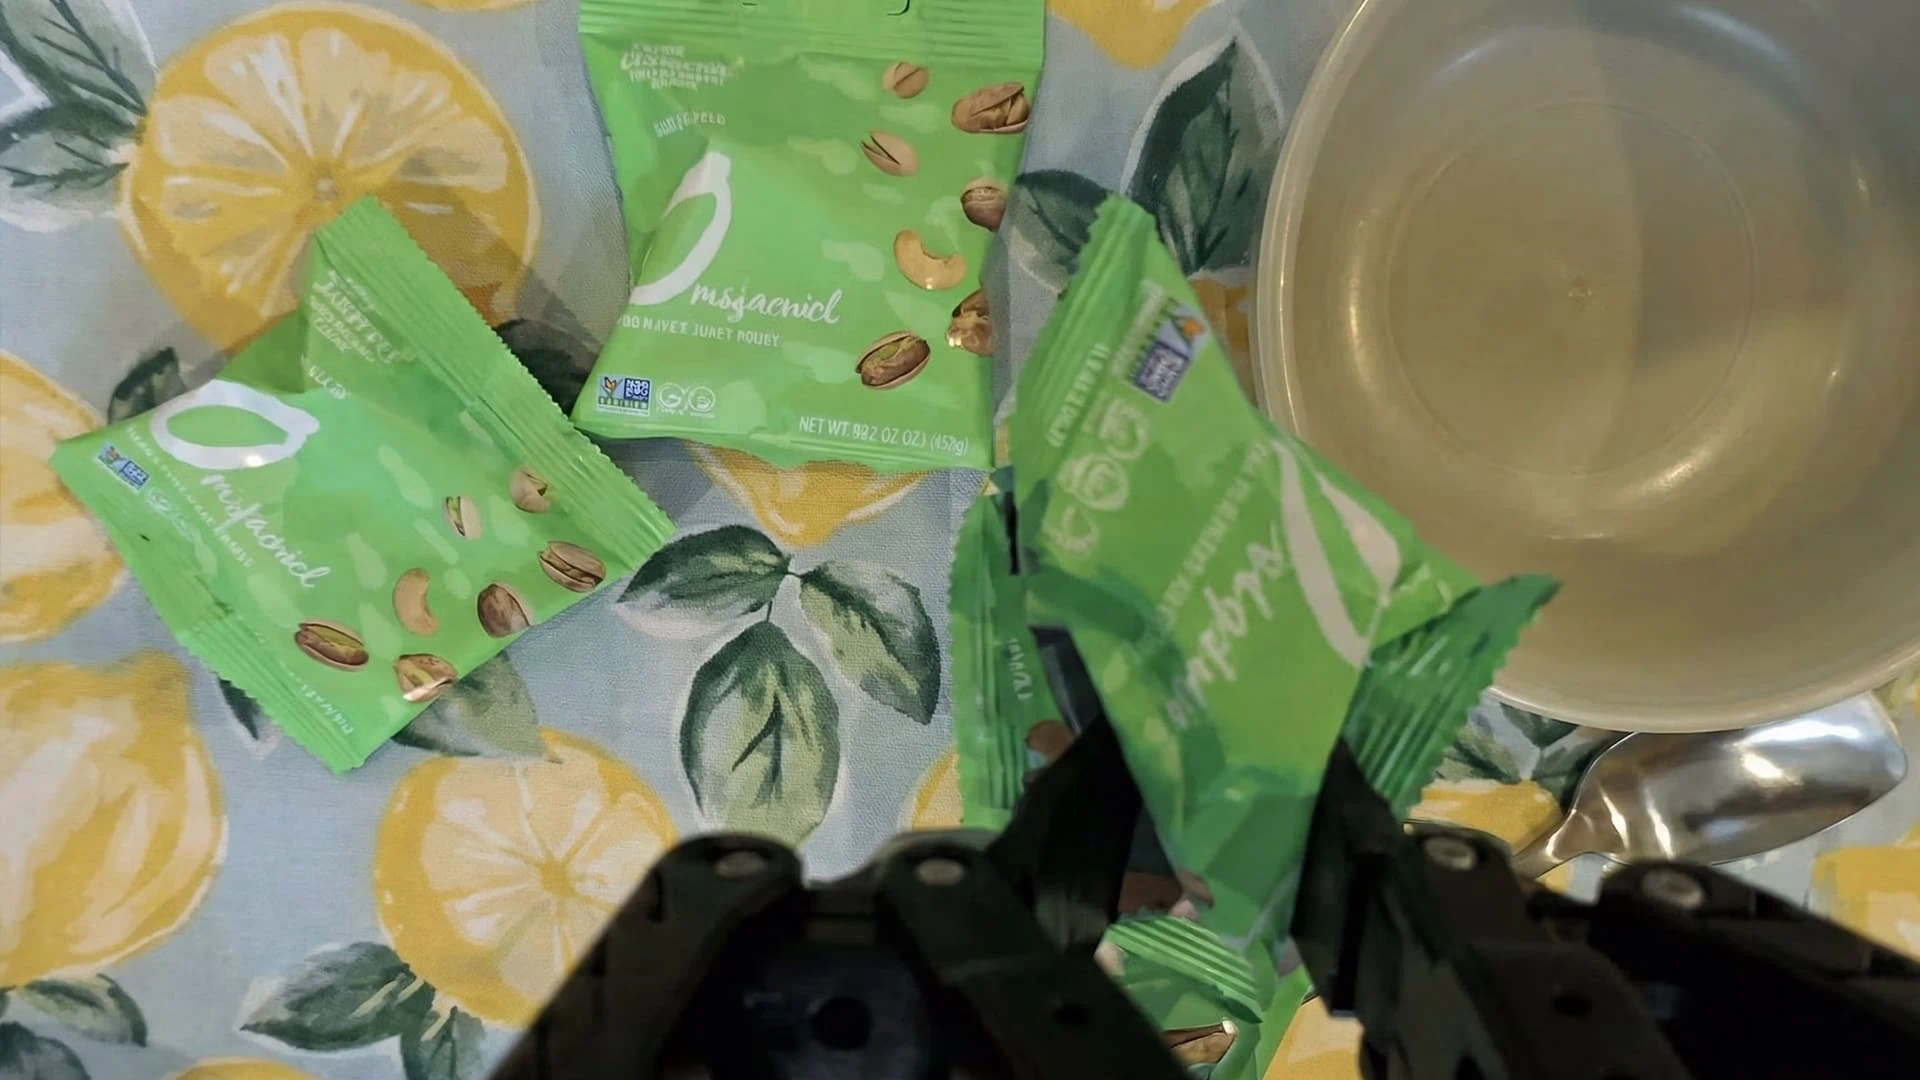
擷取機器人操作過程的影像與場景資訊,供資料集建立、模型開發與測試分析。
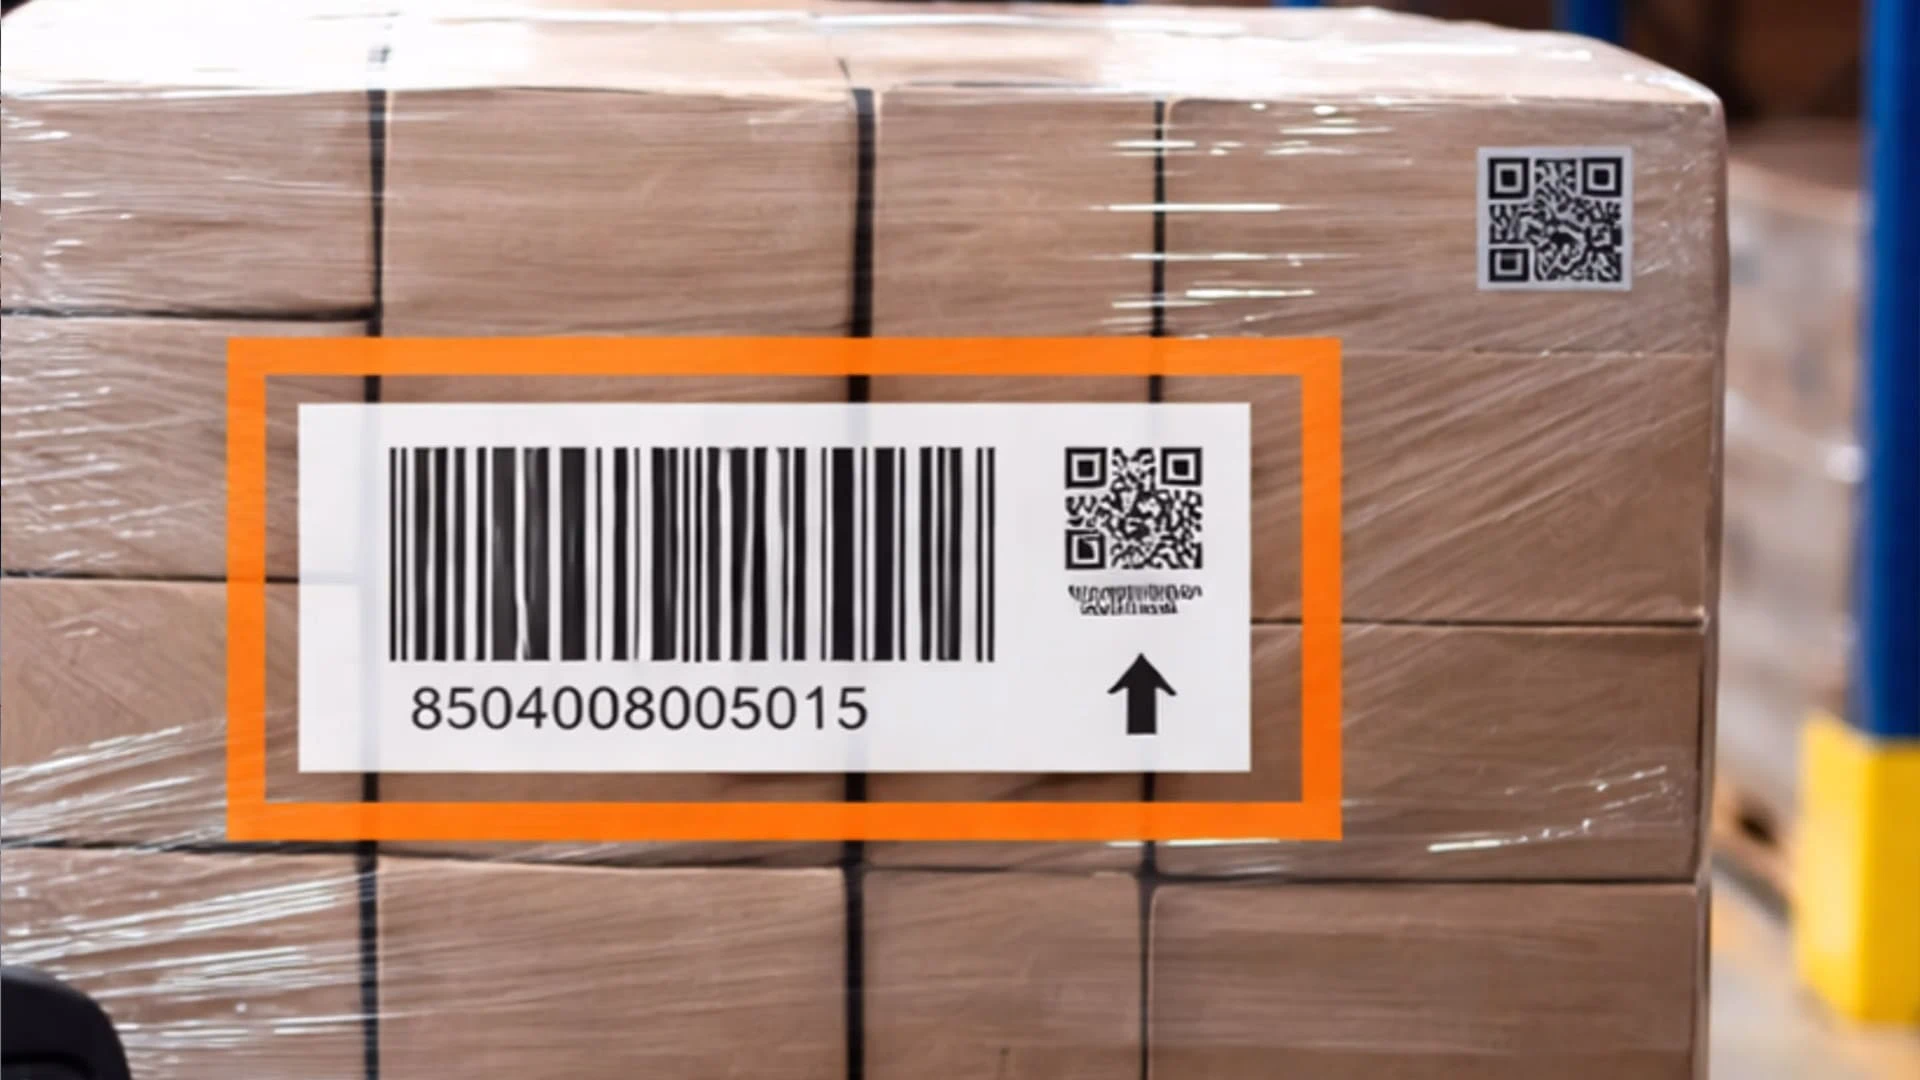
透過影像觀察貨物與棧板區域的狀態,配合辨識與監控軟體建立物流管理流程。
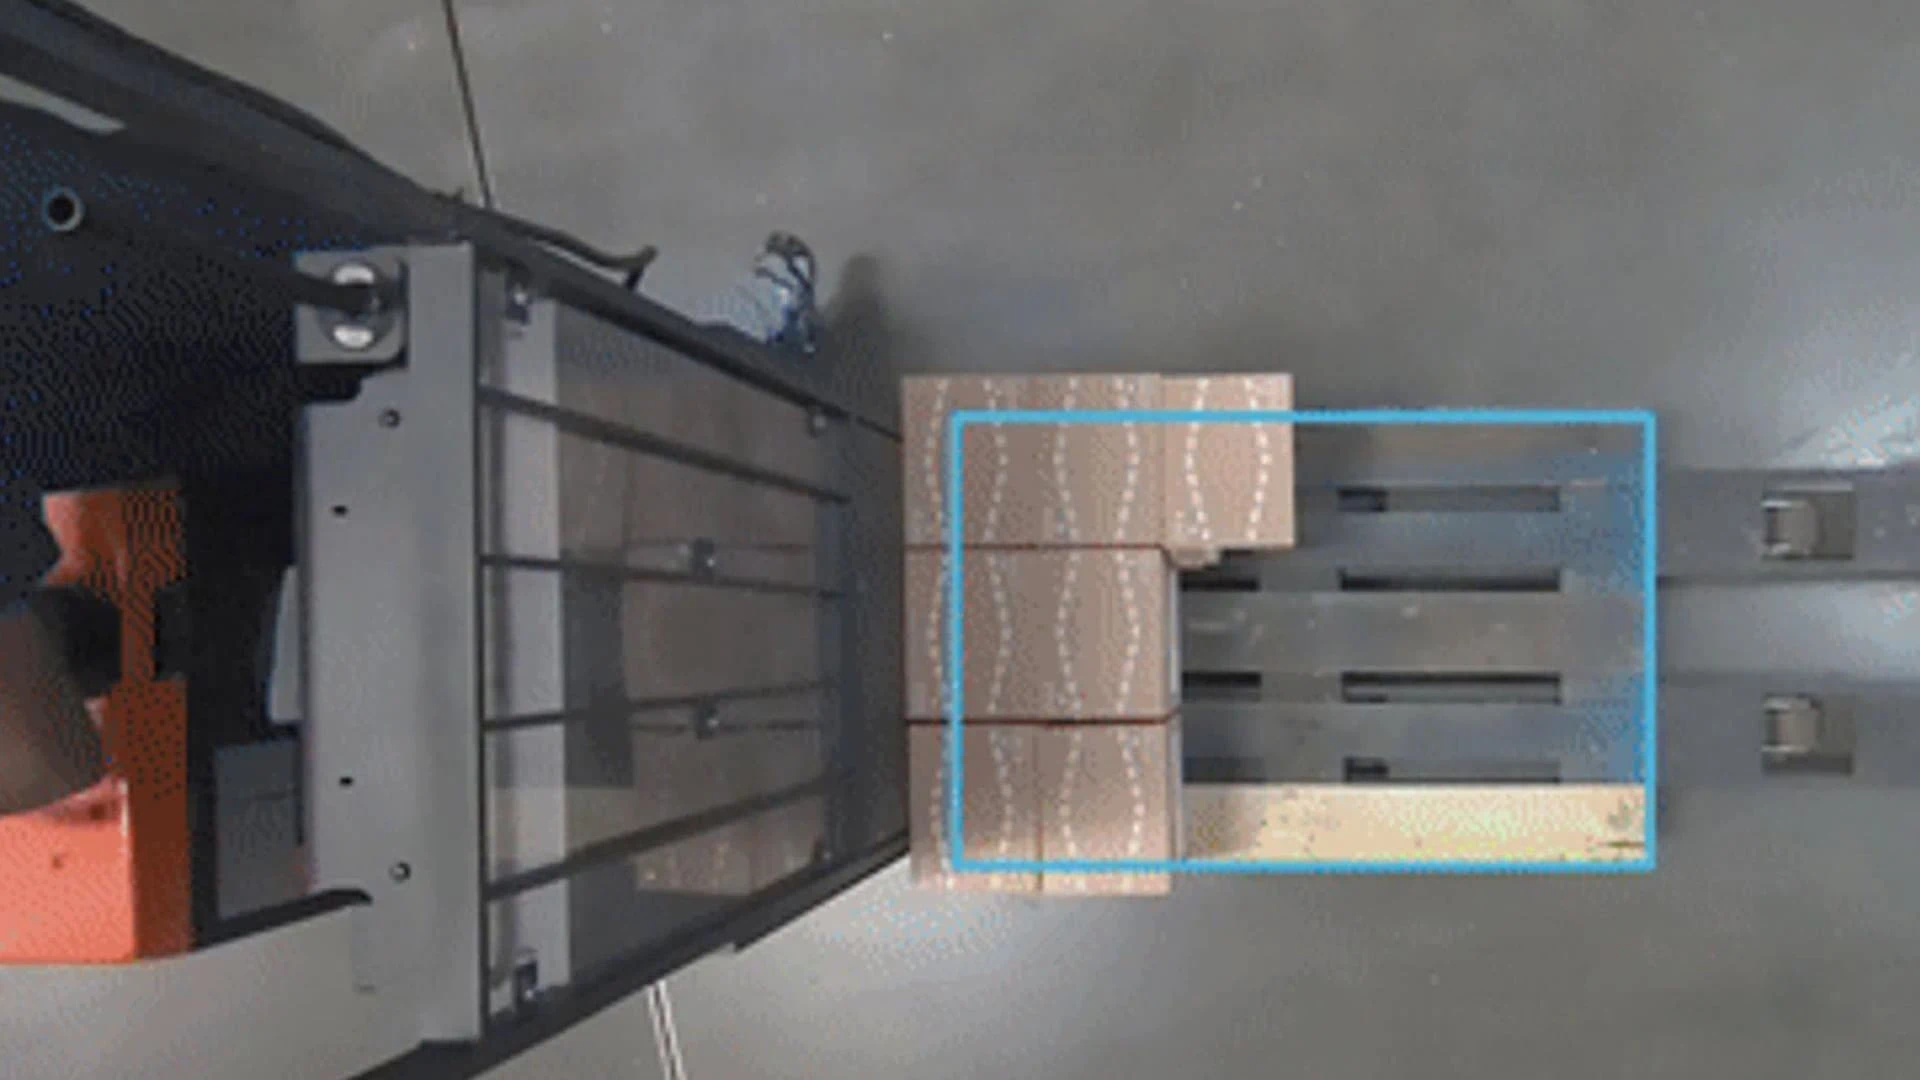
結合影像辨識與深度資訊,協助輸送帶包裹計數及體積量測應用開發。
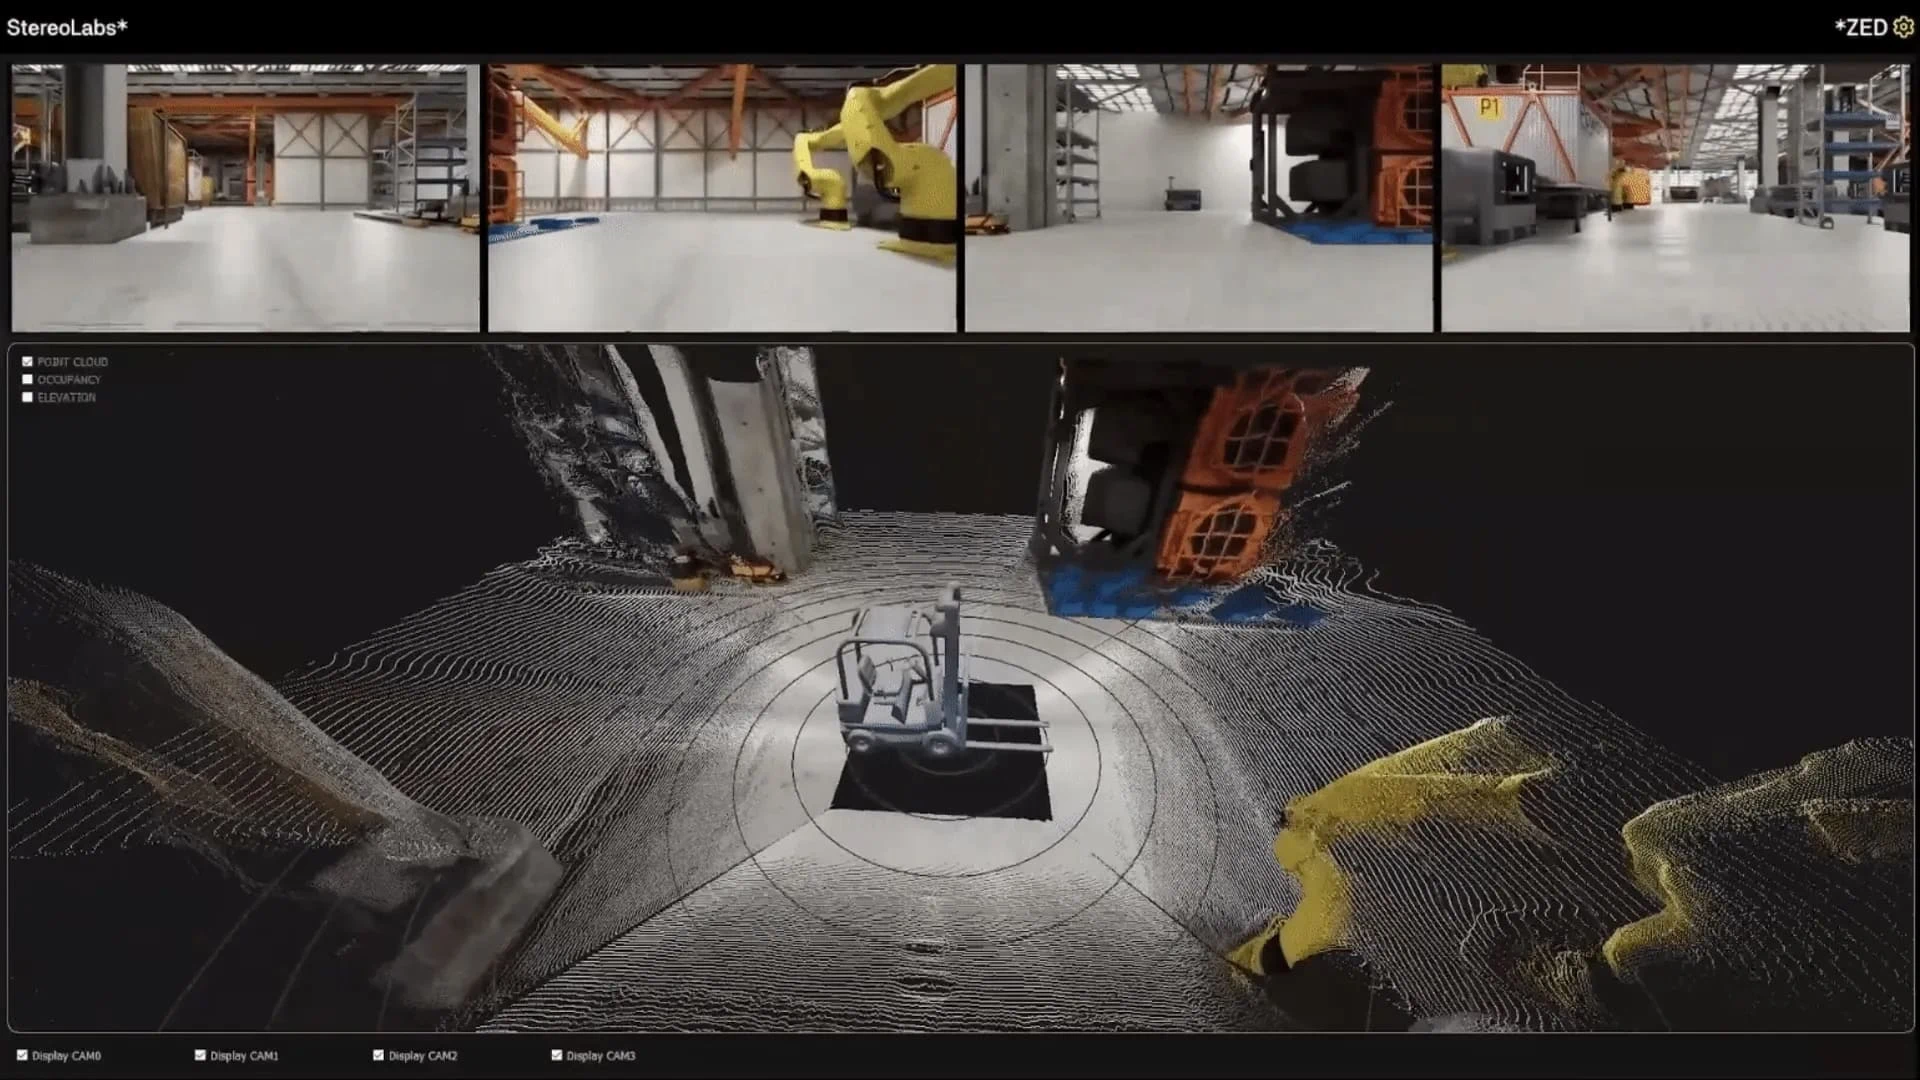
取得環境深度與障礙物資訊,供移動機器人的路徑規劃與避障系統使用。
透過影像、深度與空間資訊,協助機器人理解周遭環境,為後續的操作與決策提供視覺輸入。
從人形機器人到工業操作平台,可依視野範圍、感知距離與安裝空間,搭配ZED相機與邊緣運算配置。
Monarch TractorLogo預留區農業車輛需要面對光線變化、灰塵與地形起伏。立體視覺可提供周遭物體與作業區域的空間資訊,支援自主作業系統開發。
以Monarch Tractor應用為例,視覺系統可與定位及車輛控制架構整合,為農業設備提供環境感知。實際配置與作業表現需依系統條件評估。
移動機器人需要持續觀察環境,機械手臂則需要辨識物件與操作區域。不同任務對視野、工作距離與資料更新速度的需求也不同。
以深度影像與空間資訊作為輸入,整合導航、抓取或搬運流程,讓視覺配置貼近實際任務需求。
結合場景影像、深度資訊與追蹤資料,協助建立實體環境與數位應用之間的連結。
可依專案需求規劃人員動線、空間使用與互動分析,並將視覺資料整合至場域管理或數位孿生系統。
人體追蹤專案需要同時考量相機覆蓋範圍、遮擋、資料同步與系統部署,讓不同視角的資訊能配合應用流程。
以Norconsult相關應用為主題,可展示多相機追蹤與場域資料分析的整合方向。選型時可先提供追蹤人數、空間尺寸與輸出需求。
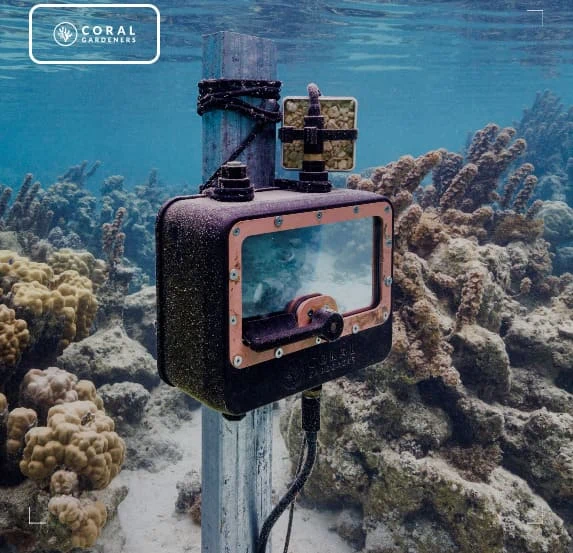
透過視覺設備觀察珊瑚與水下環境,呈現智慧視覺在海洋生態監測中的應用方向。
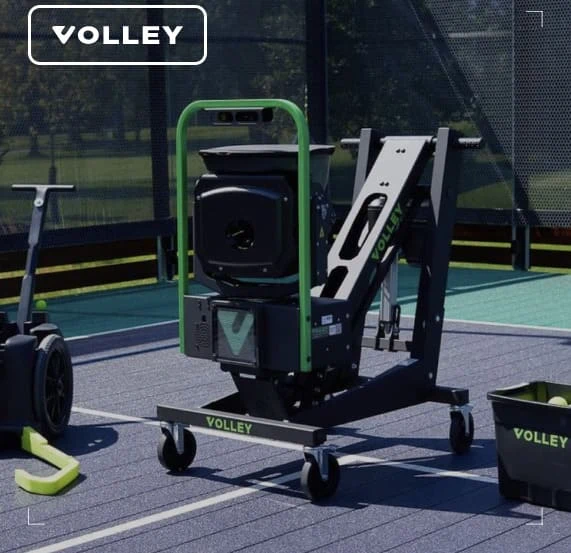
結合視覺感知與AI分析,將環境與動作資訊融入球類運動訓練體驗。
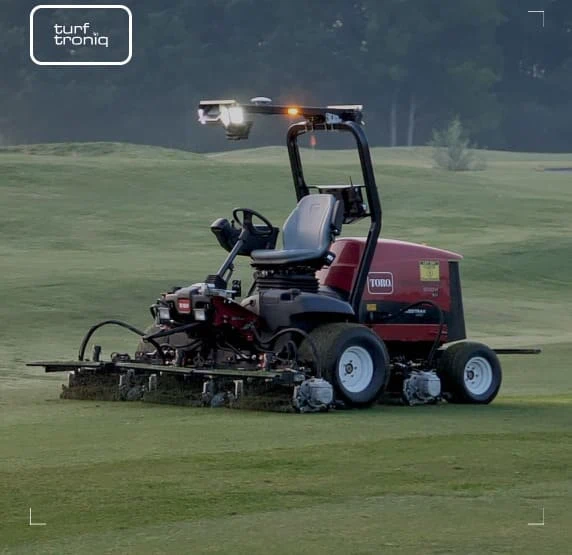
以視覺感知輔助草坪作業環境辨識,延伸自動割草與戶外設備自主化的可能性。
將視覺感知導入農業車輛,支援田間環境觀察與自主作業系統整合。
透過3D視覺取得非結構化環境的空間資訊,協助越野機器人理解周遭地形。
為移動機器人平台整合3D視覺,延伸環境感知、導航及多任務開發應用。
ZED將深度感知與AI結合,提供場景理解所需的視覺資訊,協助開發團隊規劃空間智慧、環境建圖與數位孿生應用。
透過ZED相機擷取場景影像,為視覺系統提供色彩與紋理資訊;搭配適合的相機配置與軟體運算,建立深度感知的資料基礎。
視覺軟體平台為相機影像加入深度、運動感知與空間AI能力,讓開發團隊能將視覺資料整合至不同應用流程。
ZED雙眼立體相機透過左右影像的視差,搭配ZED SDK計算深度圖與3D點雲。深度資訊可用於距離量測、環境建圖與機器人空間感知。
相機負責取得影像,深度運算則需搭配相容的主機與GPU。選型時應一起評估相機、運算平台及軟體配置。
三者主要差異在於連接介面、雙眼或單眼架構,以及系統整合方式。
不一定需要ZED Box,但主機必須符合所選相機介面與ZED SDK的需求。
可先提供現有電腦或Jetson型號,由宏虹協助評估相容配置。
先確認最近與最遠工作距離,再評估立體基線、視野範圍與安裝空間。同系列相機的鏡頭不同,適用距離也可能不同。
實際量測表現仍需依目標物材質、光線、解析度與深度模式測試。
ZED立體視覺可用於室內外,但須依型號確認防護等級、工作溫度與鏡頭配置。例如ZED X與ZED X Mini具IP67防護;ZED X Nano則不應視為相同防護規格。
反光或缺少紋理的表面可能影響深度估測,量測誤差也會隨距離增加。建議提供實際場景照片或樣品條件,先確認影像品質與可用深度範圍。
可以規劃多相機系統,但同步方式取決於相機介面與硬體配置。GMSL2機型可搭配對應平台建立硬體同步;USB多相機則需另行評估軟體時間對齊與主機資源。
兩台相容ZED X One單眼相機可在完成安裝與校正後,搭配ZED SDK建立自訂基線的虛擬立體相機。單台ZED X One不能直接等同雙眼深度相機。
ZED SDK提供深度感知、位置追蹤、空間建圖、物件偵測及人體追蹤等開發功能。可用功能需依相機型號、SDK版本與運算平台確認。
若要完成機器人導航或避障,仍需整合路徑規劃、運動控制與系統驗證。宏虹可依應用需求協助討論視覺硬體配置與整合方向。
先提供應用目標、工作距離與現有平台,就能開始評估合適配置。
若尚未確定規格,也可先提供場景照片或系統架構圖,由宏虹協助釐清需求。
提供應用場景與現有平台,與宏虹討論合適的ZED相機配置。
諮詢相機選型→專業的宏虹團隊會第一時間回應,為您提供最佳的服務,解決您的一切問題
©2026.hongtronics. All Rights Reserved.