CANmod.gps GPS 轉 CAN 模組|GNSS 定位、三軸 IMU 與 UDR 推算定位

將 GNSS 定位與三軸慣性資料,整合至 CAN 網路

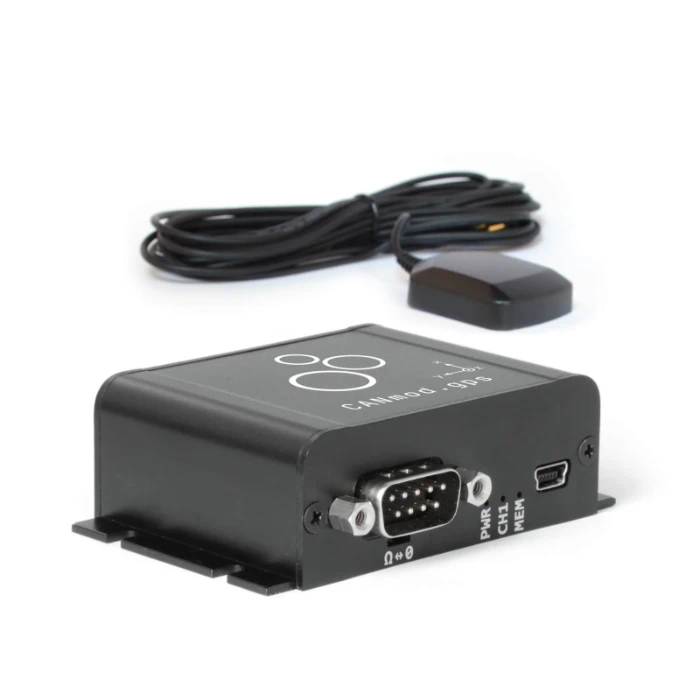
CANmod.gps 為可獨立運作的 GPS 轉 CAN 模組,整合 GNSS 接收器、三軸陀螺儀與加速度計,將位置、速度、姿態及慣性資料輸出至 CAN 匯流排。可連接車用 CAN 系統、ECU、CAN 通訊介面或資料記錄器,也適合為既有 CANedge 增加定位與 IMU 資料。

主要特性

  • 多衛星系統定位:支援 GPS、Galileo、BeiDou 與 GLONASS,定位資料更新率 1 Hz。
  • 三軸 IMU:提供 X/Y/Z 軸角速度與加速度,資料更新率 100 Hz。
  • GNSS/IMU 感測融合:支援車用 UDR 推算定位,在 GNSS 訊號中斷時提供位置估算;須符合安裝與校準條件。
  • 彈性 CAN 輸出:支援 CAN 2.0A/2.0B、最高 1 Mbit/s,可設定 CAN ID、輸出頻率與主動傳送/請求回應模式。
  • 電子圍籬與里程:可設定最多四組圓形電子圍籬,並輸出圍籬狀態、里程與 GNSS 時間。
  • 供電與設定:DB9 支援 5~26 V DC;mini USB 可用於設定、韌體更新與即時資料傳輸。
  • 隨附天線與解碼檔:包含 3 公尺磁吸式 GNSS 天線,提供 DBC 檔案,方便資料解碼。


適用場域:車輛道路測試、行車動態分析、車隊資料整合,以及既有 CAN 系統的定位與慣性資料擴充。
描述

Product Overview

CANmod.gps GPS 轉 CAN 模組
整合 GNSS 定位與三軸 IMU 資料

將位置、速度、姿態、角速度與加速度輸出至 CAN 匯流排。CANmod.gps 可獨立運作,不需持續連接電腦,並可整合至 ECU、CAN 通訊介面或資料記錄器,為既有系統增加定位與慣性資料。

1 Hz GNSS 定位100 Hz 三軸 IMU車用 UDR 推算定位CAN 2.0A/2.0B5~26 V DC隨附磁吸式天線

core functionality

將位置與車輛動態整合至 CAN 資料

01

多衛星定位與時間

支援 GPS、Galileo、BeiDou、GLONASS 的組合,輸出經緯度、速度、高度、定位狀態、衛星數與 GNSS 時間。

02

三軸慣性與感測融合

陀螺儀與加速度計提供 100 Hz 三軸資料。車用 GNSS/IMU 感測融合支援 UDR,在定位訊號中斷時以慣性資料估算位置。

03

可設定 CAN 輸出

可調整各訊息的 CAN ID、啟用狀態、主動傳送/請求回應模式及降頻設定,支援標準或自訂 CAN 位元時序。

04

既有 CAN 系統擴充

提供 DBC 解碼檔,可搭配 CANedge 或其他相容記錄器。亦可透過 mini USB 設定、更新韌體或即時傳輸感測資料。

應用方向

道路測試、動態分析與 CAN 資料擴充

  • 01車輛道路與定位測試
  • 02轉向、煞車及行車動態分析
  • 03路面品質與加速度分析
  • 04電子圍籬狀態整合
  • 05既有 CANedge 定位資料擴充
  • 06ECU/CAN 顯示器感測資料輸入

選型與安裝提醒

確認車用融合條件、CAN 配置與資料保存

UDR 感測融合適用於汽車、卡車、曳引機等車用安裝情境,須依文件完成固定、方向設定與校準;位置估算會隨失去 GNSS 訊號的時間及行駛條件產生誤差。其他載具應確認是否關閉融合功能。

本產品為感測資料轉 CAN 模組,本身不提供獨立資料記錄或伺服器上傳功能。需保存或遠端傳送資料時,請搭配記錄器與通訊設備。接入既有 CAN 網路前,須確認速率、CAN ID、終端電阻及供電接腳。

Technical Specifications

CANmod.gps 規格參數

分類ProjectContent
一般功能Product Function產生 GNSS/IMU 資料,透過 CAN 匯流排及/或 USB 輸出
標準交付CANmod.gps、u-blox GNSS 天線與 USB 防塵蓋
未包含mini USB 線材/轉接器;其他轉接線依選配
設定方式JSON 設定檔;提供免費開放原始碼線上/離線設定編輯器
韌體更新透過 USB 免費更新
DBC提供 DBC 檔案,方便 CAN 訊號解碼
認證與符合性CE、FCC、IC、RoHS
undertake to rectify any deficiencies in the quality of a building, product or service1 年
安全支援期間購買日起至少 5 年安全更新與漏洞處理
製造國家Denmark
GNSS/IMU感測模組u-blox NEO-M8U,72 通道,內建陀螺儀與加速度計
衛星系統支援 GPS、Galileo、BeiDou、GLONASS 的組合
感測融合GNSS+三軸 IMU;支援車用 UDR 無外部輸入推算定位
電子圍籬0~4 組可設定圓形圍籬,狀態透過 CAN 輸出
啟動/重新定位冷啟動 26 秒;輔助啟動 3 秒;重新捕獲 1 秒
備援電池支援斷電再啟動時的輔助啟動
位置精度2.5 m CEP(圓形機率誤差)
航向精度1°,50% 機率、速度 30 m/s 條件
速度精度0.05 m/s,50% 機率、速度 30 m/s 條件
資料輸出位置/時間經度、緯度與 GNSS epoch 時間戳記:1 Hz
定位狀態NO/UDR/2D/3D/GNSS+UDR、衛星數:1 Hz
速度/高度行進速度(m/s)、高度(m):1 Hz
姿態側傾角 Roll、俯仰角 Pitch、航向 Heading:1 Hz
里程本次上電後與累計行駛距離:1 Hz
三軸角速度陀螺儀 X/Y/Z:100 Hz
Triaxial acceleration加速度計 X/Y/Z:100 Hz
圍籬狀態已設定電子圍籬狀態:1 Hz
CAN 與設定conduit1 路 CAN
StandardISO 11898;CAN 2.0A(11-bit ID)、2.0B(29-bit ID)
位元速率5 kbit/s~1 Mbit/s;支援標準速率與自訂位元時序
輸出模式各訊息可個別設定主動傳送或請求回應
CAN ID各訊息可個別設定 11-bit/29-bit ID
訊息啟用可個別啟用/停用各 CAN 訊息
輸出頻率可依預設更新率設定預除頻,降低輸出頻率
IMU 方向補償可在設定中補償模組安裝方向
終端電阻DB9 下方開關可切換 120 Ω 終端電阻
自動重傳仲裁失敗或受錯誤干擾的訊框可重傳
Transceiver Protection±25 kV HBM ESD、±12 kV IEC ESD、±14 V 匯流排故障與短路保護
共模輸入電壓±12 V
TXD 保護顯性狀態逾時機制,避免故障阻塞網路
供電與機構Input PowerDB9:+5~+26 V DC,透過 pin 1 或 pin 9 供電
USB 供電可用於韌體/設定更新及即時資料傳輸
power wastage低於 1 W
電源保護CAN 側供電反接保護與電源線暫態電壓事件保護
外殼/尺寸鋁製外殼;65 × 48 × 24 mm(寬 × 長 × 高,不含固定翼板與接頭)
weights70 g
CAN 接頭1 個標準 D-Sub 9(DB9)
USB 接頭mini USB,用於設定、韌體更新及資料傳輸;線材未包含
狀態燈4 個 LED:電源、CAN、記憶體、GNSS
Working Temperature−25~+70 °C(產品頁標示為零組件工作溫度)
Protection LevelIP40
固定方式可搭配強力雙面膠、束帶或安裝套件
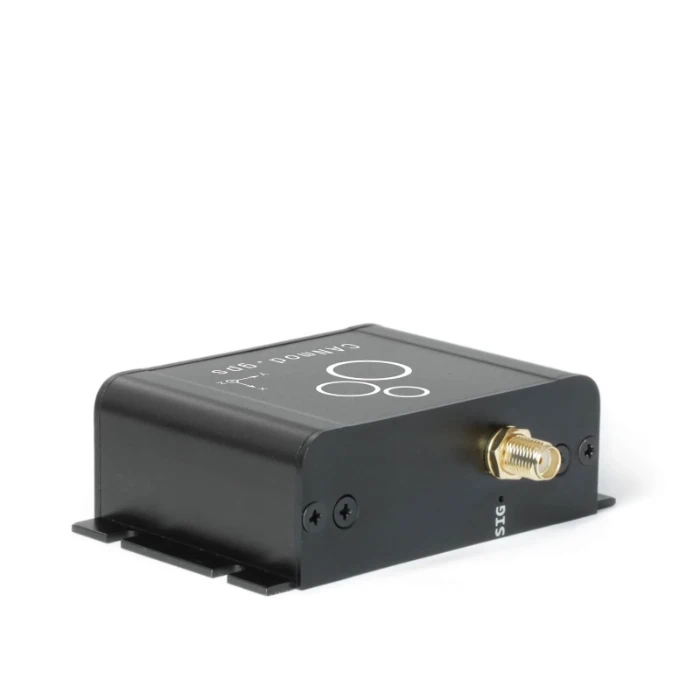
隨附天線SMA 接頭、3 公尺線材、磁吸底座

精度須依所列條件評估,並受天線配置、衛星接收、安裝及校準影響。輸出頻率可向下設定。接線請依產品手冊確認;本產品為傳統 CAN 輸出,並非 CAN FD 介面。

使用流程

接線、設定與資料解碼

  1. 固定模組並安裝天線,車用融合須依手冊確認安裝方向與校準要求。
  2. 以 mini USB 與設定編輯器設定 CAN 速率、ID、輸出模式及頻率。
  3. 確認 DB9 供電接腳與終端電阻,連接 CAN 系統。
  4. 以適用的 CAN 介面或記錄器接收資料,載入 DBC 進行解碼與分析。

Frequently Asked Questions

CANmod.gps 整合與選型 FAQ

CANmod.gps 需要持續連接電腦嗎?

不需要。完成設定後,可透過 DB9 取得 5~26 V DC 電源並獨立輸出 CAN 感測資料;USB 可用於設定、韌體更新及即時傳輸。

失去 GNSS 訊號後仍可定位嗎?

車用安裝且符合融合校準條件時,可透過 UDR 以 IMU 資料估算位置;估算不等同於持續衛星定位,誤差會隨時間及環境而變化。

能搭配其他 CAN 品牌的記錄器嗎?

可搭配支援相同 CAN 速率及標準的介面或記錄器。請確認 CAN ID、接線及終端配置,再透過提供的 DBC 解碼。

本身可以儲存或上傳資料嗎?

不可以。CANmod.gps 輸出 GNSS/IMU 資料,若要儲存或上傳,須搭配 CAN 記錄器及相應通訊設備。

天線與 USB 線有包含嗎?

標準交付包含模組、3 公尺磁吸式天線與 USB 防塵蓋;mini USB 線材/轉接器未包含,CAN 轉接線依選配。

電子圍籬可以直接控制車輛嗎?

模組可輸出最多四組圓形電子圍籬的狀態;後續顯示、通知或控制行為,須由接收資料的 ECU 或系統另行實作。

選型與報價

為 CAN 系統補上定位與慣性資料

提供使用載具、CAN 速率、記錄器型號、供電與資料需求,宏虹可協助確認模組、天線與轉接線配置。

聯繫宏虹・選型諮詢

Honghong will provide you with any support you need!

Our professional Honghong team will be the first to respond and provide you with the best service to solve all your problems.