船舶 CAN 通訊應用案例
Seakeeper Ride 透過 CAN Bus 串接慣性量測單元、船尾分配模組、致動器控制器與顯示系統,形成即時閉迴路控制架構;研發階段則使用 Kvaser CAN 介面連接工程電腦,協助監看位置命令、狀態回授與系統診斷資訊。
01|穩定控制原理
Seakeeper Ride 如何提升船舶航行穩定性?
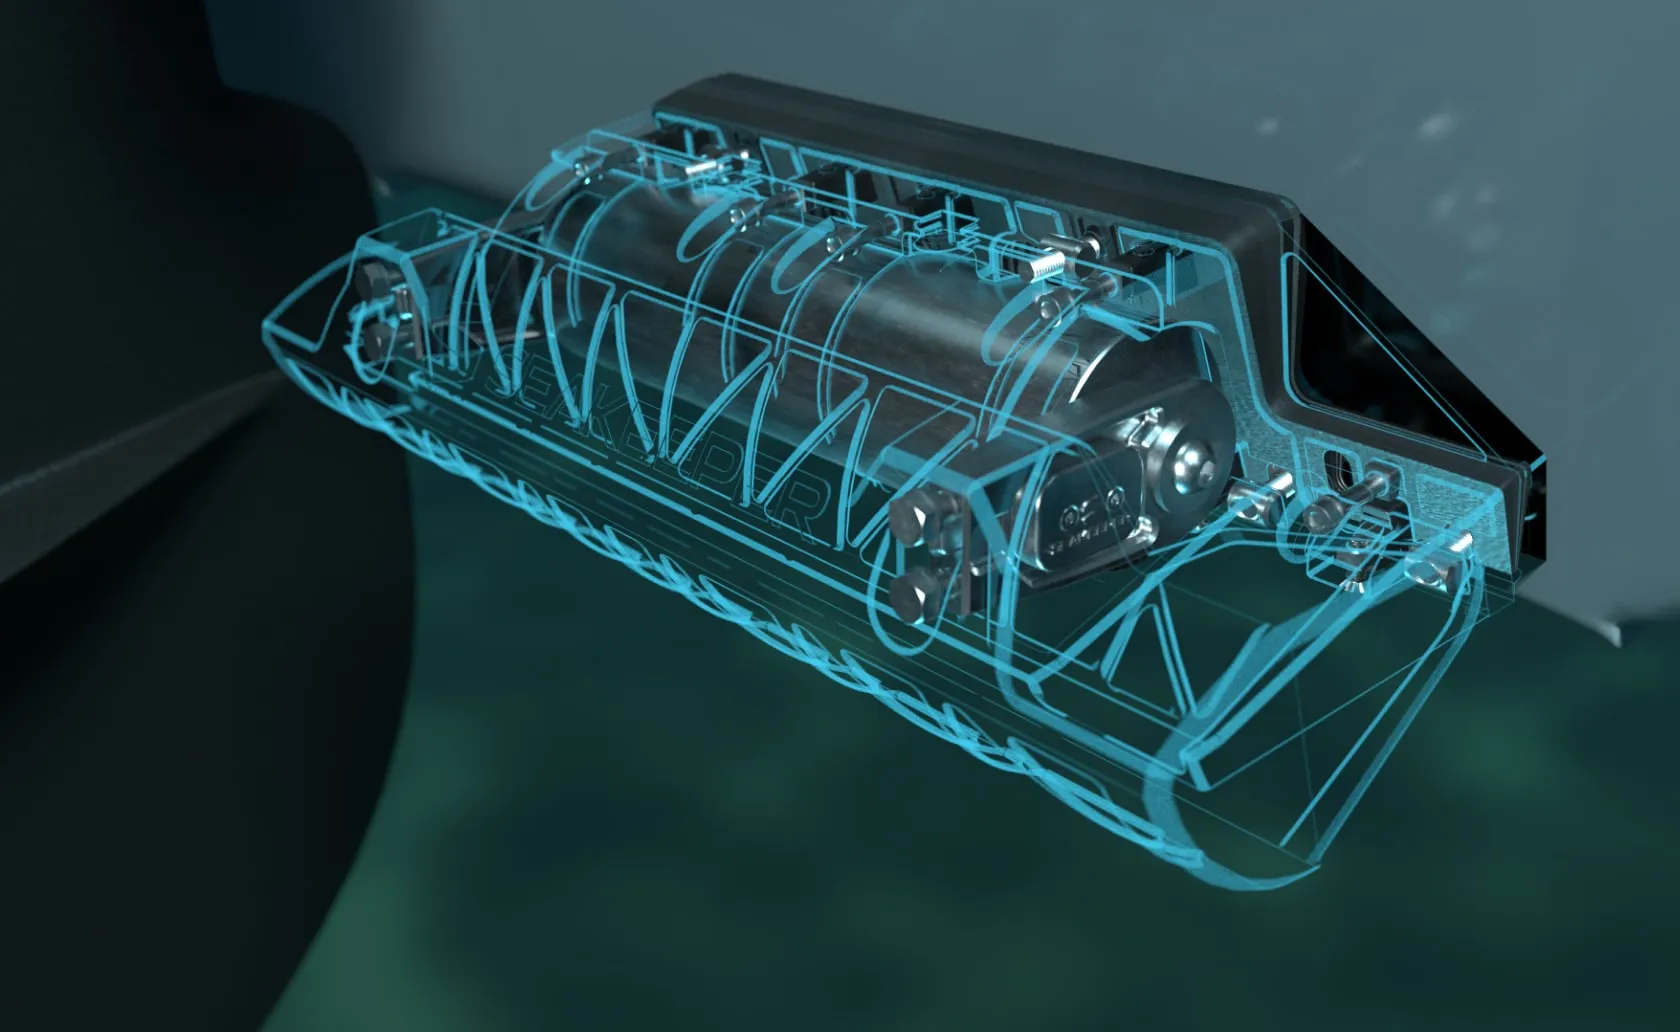
Seakeeper Ride 將感測器、控制演算法與安裝於船尾板的旋轉致動器結合,持續偵測船體運動並快速調整船舶配平,用來抑制航行中的俯仰、橫搖與偏航。此系統適用於船長最高約 13 公尺的船舶。
致動器安裝於水線下方,可依控制命令調整旋轉葉片角度。根據 Seakeeper 原廠案例,致動器每秒最多調整 100 次,感測與運算每秒可執行 1,000 次;原廠表示,在適用條件下最多可降低 70% 的三軸船體運動。實際效果仍會受到船型、安裝、海況與系統設定影響。
02|CAN 通訊角色
CAN Bus 在船舶穩定系統中負責什麼?
CAN Bus 負責在 Seakeeper Ride 的控制器、感測模組、致動器與顯示系統之間傳送即時控制資料。它不是用來直接產生穩定效果,而是讓位置命令、狀態回授與診斷資訊能可靠地在各節點之間交換。
- 位置命令:將控制演算法產生的致動器目標位置傳送至船尾控制器。
- 狀態回授:回傳致動器位置與運作狀態,供系統形成閉迴路控制。
- 系統診斷:傳遞故障、通訊與裝置狀態資訊,協助研發與維護判讀。
- 顯示資訊:將系統狀態回傳至駕駛台顯示介面,讓操作人員掌握運作情況。
03|控制架構
Seakeeper Ride 的 CAN 控制架構
Seakeeper Ride 的 CAN 控制流程可概括為感測、計算、命令、致動、回授與顯示六個環節。各節點透過 CAN 訊息交換資料,使控制器能依船體狀態持續修正致動器動作。
- 01慣性量測
駕駛台下方的慣性量測單元偵測船體三軸運動。
- 02控制計算
系統依感測資料計算所需的船尾配平修正量。
- 03CAN 訊息傳輸
位置命令透過 CAN 傳至位於船尾的分配模組。
- 04致動器控制
分配模組與左右船尾的致動器控制器通訊並執行調整。
- 05狀態回授
致動器位置與系統狀態回傳,形成閉迴路控制。
- 06介面顯示
關鍵狀態同步至顯示系統,提供操作與診斷資訊。
04|研發與驗證
Kvaser CAN 介面如何支援研發與測試?
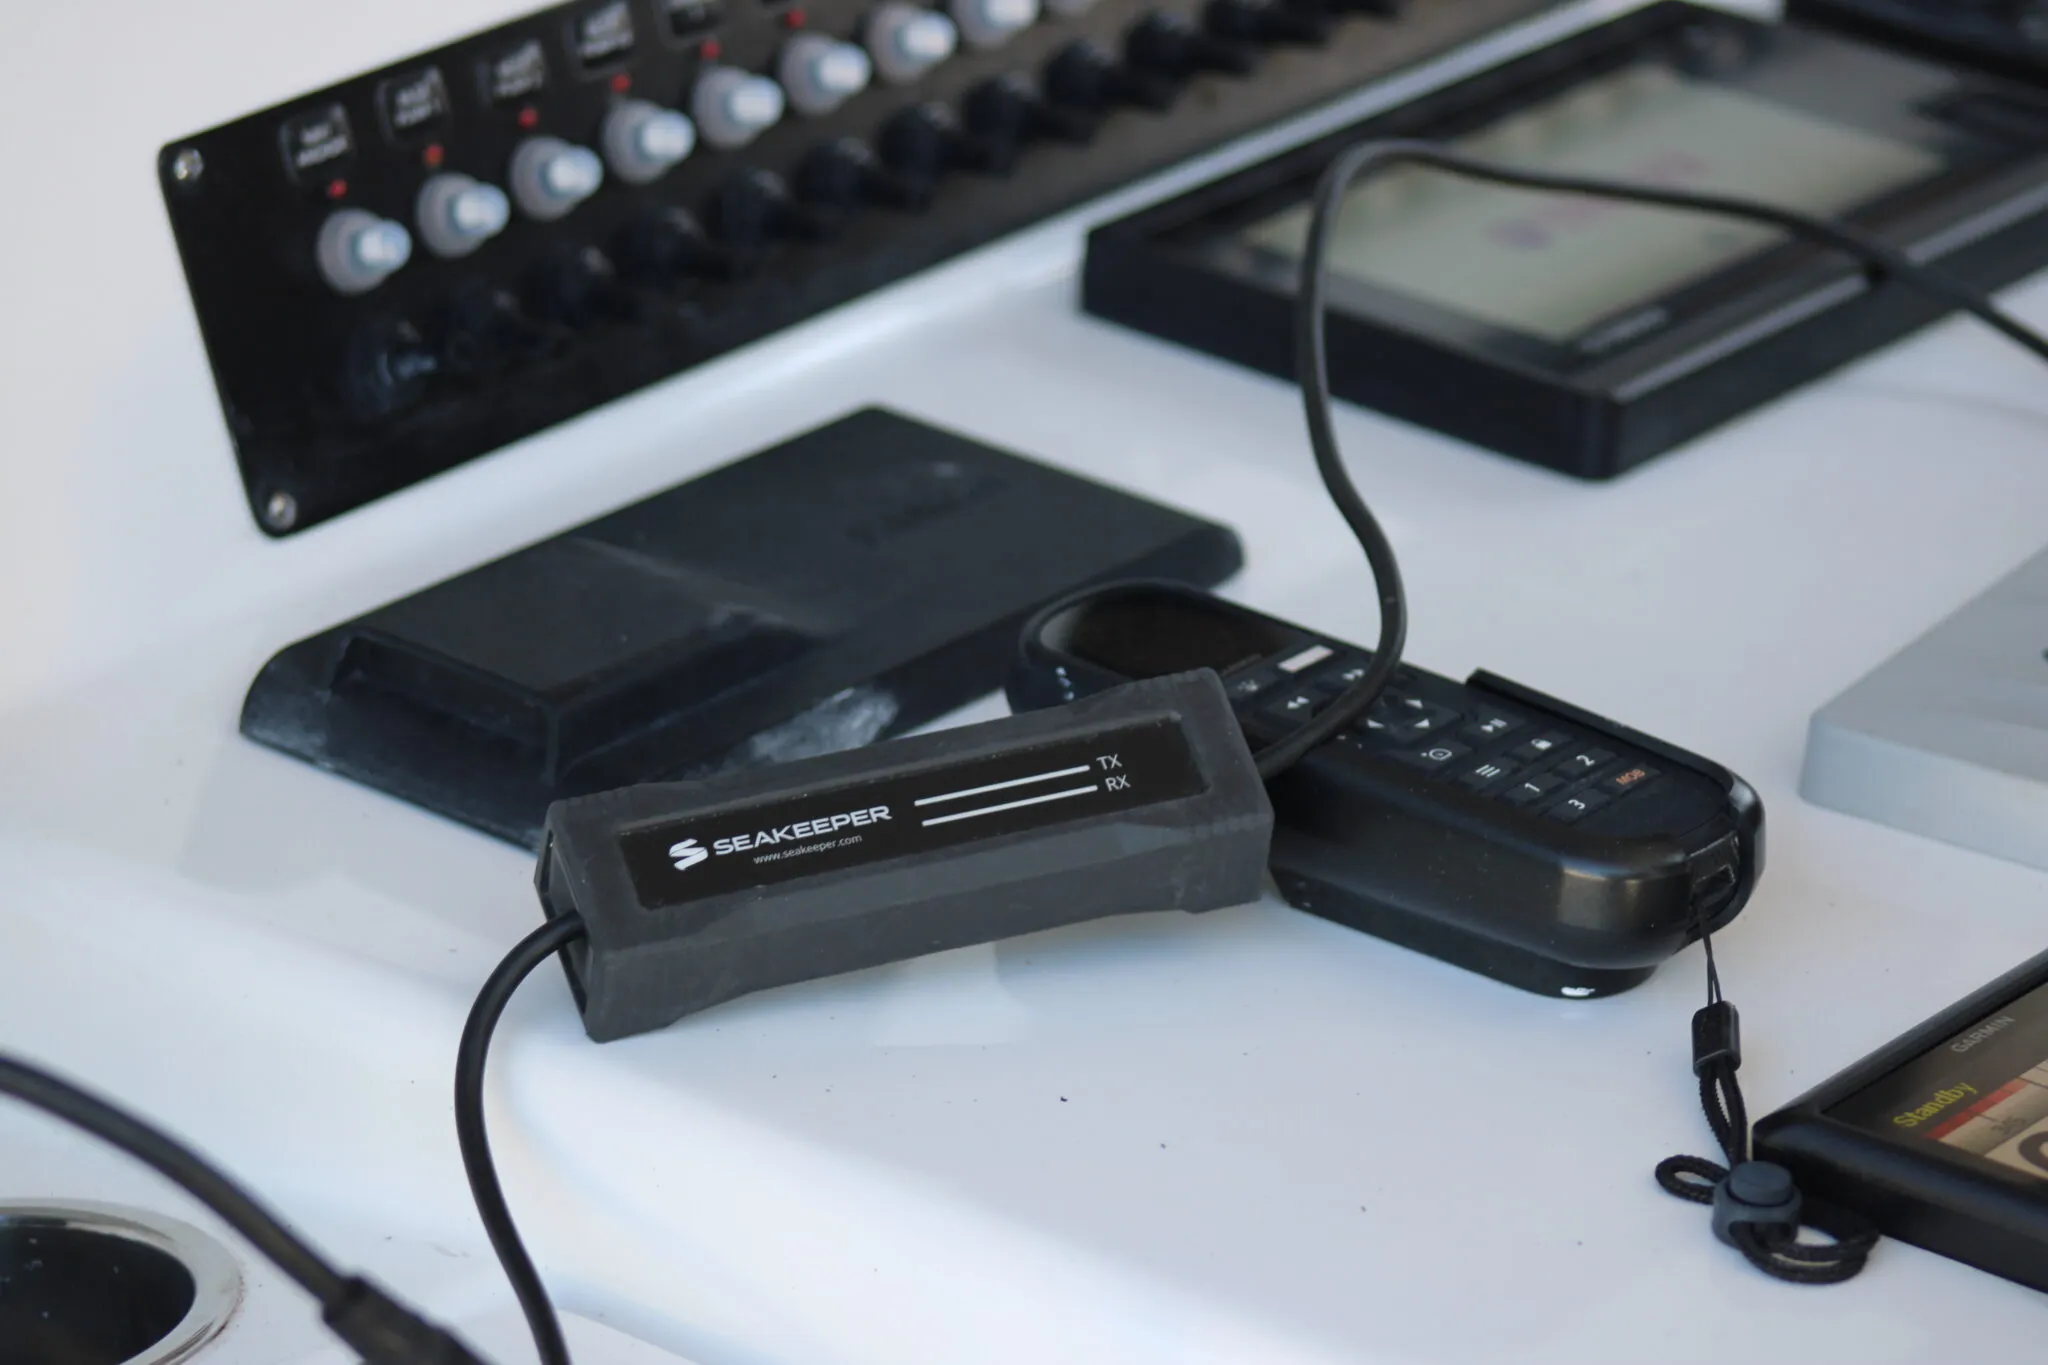
Kvaser CAN 介面的角色是把工程電腦連接至船舶 CAN 網路,讓研發人員擷取、監看與分析匯流排上的訊息。Seakeeper 在 Ride 研發階段採用客製版本的 Kvaser U100P,並曾使用 Kvaser Leaf Light 系列工具。
訊息監看與除錯
檢查位置命令、回授值與診斷訊息是否依預期傳輸,協助定位通訊或控制異常。
精確時間分析
以高解析度時間戳觀察訊息先後順序與週期,判斷延遲、抖動或不同事件間的關聯。
非干擾式監聽
使用靜默模式監聽 CAN 匯流排,避免分析工具主動傳送訊息而改變受測網路狀態。
05|產品重點
Kvaser U100P 適合哪些嚴苛環境測試?
Kvaser U100P 採強固型設計,支援 CAN 與 CAN FD,並具備精確時間戳、MagiSync 多裝置時間同步、靜默模式及寬溫操作能力,適合需要攜帶式連線與高精度訊息分析的研發環境。Seakeeper 案例特別提到鹽水、高衝擊負載與溫差等船舶測試條件。

適合關注的產品能力
- 支援 CAN FD,資料階段速率最高 8 Mbit/s。
- 每秒可處理最高 20,000 則訊息,時間戳解析度為 1 μs。
- 支援 MagiSync 多裝置自動時間同步與靜默監聽模式。
- 操作溫度範圍為 −40°C 至 +85°C,外殼防護等級為 IP67。
- 相容 J1939、CANopen、NMEA 2000 與 DeviceNet 等上層協定。
| 項目 | 重點規格 | 測試價值 |
|---|---|---|
| 介面 | 單通道 CAN/CAN FD 轉 USB | 連接工程電腦與受測 CAN 網路 |
| 時間戳 | 1 μs 解析度 | 分析控制命令、回授與事件先後關係 |
| 訊息處理 | 最高 20,000 則/秒 | 因應高頻率訊息監看與記錄需求 |
| 操作溫度 | −40°C 至 +85°C | 支援溫差較大的研發與現場環境 |
| 外殼防護 | IP67 | 提升介面本體面對灰塵與短暫浸水的防護能力 |
| 分析功能 | 靜默模式、MagiSync | 降低監聽干擾並同步多個 Kvaser 裝置 |
IP67 僅描述符合條件時的產品外殼防護能力,不代表 USB 接頭、CAN 接頭、配線、電腦及整套安裝系統皆具備相同防護等級。實際部署仍應依連接器、密封方式與環境條件評估。
06|實務檢查
從案例可歸納哪些船舶 CAN 系統測試重點?
船舶 CAN 系統測試不能只確認「是否收得到訊息」,還需要同步檢查訊息時序、回授一致性、錯誤狀態與實際安裝環境。對高頻閉迴路控制系統而言,時間關係與環境可靠度尤其重要。
- 確認網路拓撲與節點角色:先釐清 IMU、分配模組、致動器控制器與顯示系統的訊息流向。
- 比對命令與回授:觀察位置命令、實際位置與狀態回授是否一致,並記錄異常發生時間。
- 檢查訊息週期與延遲:透過精確時間戳判斷高頻控制訊息是否出現延遲、抖動或遺失。
- 監看診斷與錯誤封包:檢查錯誤計數、Bus Off、重送及節點離線等狀況,避免只分析應用層資料。
- 納入環境與配線條件:評估鹽霧、震動、衝擊、溫差、接頭密封、終端電阻與線材配置對通訊的影響。
- 保存可重現的測試紀錄:保留原始 CAN 資料、測試版本與操作條件,方便跨團隊比對及問題重現。
若要進一步了解船舶設備整合、NMEA 2000 與遠端監控,可參考宏虹的船舶 CAN Bus 應用解析;若正在規劃工程電腦與 CAN 網路的連線工具,也可查看Kvaser USB to CAN 介面系列。
07|常見問題
船舶穩定系統與 Kvaser CAN 介面常見問題
Kvaser U100P 會直接控制船舶穩定系統嗎?
不會。Kvaser U100P 是將工程電腦連接至 CAN/CAN FD 網路的研發與測試介面,可用於訊息監看、資料擷取、分析與故障排除;實際控制工作仍由 Seakeeper Ride 的控制器、分配模組與致動器系統執行。
Seakeeper Ride 如何使用 CAN Bus?
Seakeeper Ride 透過 CAN Bus 在慣性量測單元、船尾分配模組、致動器控制器與顯示系統之間交換位置命令、狀態回授與診斷資訊,讓系統形成即時閉迴路控制。
船舶 CAN 測試為什麼需要精確時間戳?
精確時間戳可協助工程師比對感測、控制命令、致動器回授與錯誤事件的先後關係,進一步判斷訊息週期、延遲與抖動是否符合系統需求。
Kvaser U100P 的 IP67 是否代表整套系統都能防水?
不是。IP67 描述產品外殼在規定測試條件下的防塵與短暫浸水防護能力,不代表接頭、線材、電腦與整套安裝系統自動具有相同等級。實際部署仍須確認連接器、密封與配線條件。
Kvaser U100P 可以用於 NMEA 2000 測試嗎?
Kvaser U100P 的硬體與驅動環境可相容 NMEA 2000 應用,但實際解析與測試仍需搭配適當的軟體、協定支援、連接器與授權條件,不能只依賴介面本體。
USB to CAN 與 CAN Ethernet 介面如何選擇?
工程電腦近端連線、攜帶式診斷與實驗室測試通常適合 USB to CAN;若需要長距離存取、跨網路連線或遠端部署,則可評估 CAN Ethernet。選型時也應一併確認通道數、CAN FD、隔離、時間同步與環境防護需求。