MARINE CAN BUS TECHNOLOGY
從船上設備整合,到可持續維護的通訊架構
船舶 CAN Bus 可讓引擎、導航、感測器、供電與安全監測設備透過共用匯流排交換資料。工程人員可依工作位置選擇 USB CAN 介面、CAN 轉乙太網路介面或資料記錄器,用於系統開發、現場診斷、航程記錄與遠端維運。

通訊基礎
船舶為什麼使用 CAN Bus?
船舶使用 CAN Bus,主要是為了讓多個控制器、感測器、儀表與致動器在同一套分散式網路中交換資料。相較於每台設備各自拉線至中央控制器,共用匯流排能減少點對點配線,並讓不同節點依訊息優先順序傳輸資料。
CAN 的多主機架構、訊息仲裁與錯誤偵測機制,適合需要持續運轉的控制與監測系統。不過,CAN 本身只解決部分通訊問題;船舶設備能否互通,仍取決於實體層、連接器、位元率及 NMEA 2000、J1939 等高層協定是否一致。
共用資料通道
不同節點可透過同一匯流排傳遞狀態、控制與警示訊息。
分散式控制
各控制器在設備端處理資料,不必將所有訊號集中至單一主機。
故障資訊可追蹤
搭配適當介面與軟體,可觀察訊息、錯誤狀態及通訊負載。
利於系統擴充
在符合協定、拓樸與電氣條件下,可加入新的相容設備節點。
協定層級
NMEA 2000、J1939 與 CAN Bus 有什麼關係?
CAN Bus 提供資料鏈結層的傳輸與仲裁機制;NMEA 2000 與 J1939 則進一步定義訊息內容、節點行為與設備如何解讀資料。實際整合時,不能只確認設備「有 CAN」,還必須核對它使用的高層協定與實體連接方式。
BASE
CAN Bus
負責訊框傳輸、優先權仲裁與錯誤處理,是多種高層協定的通訊基礎。
MARINE
NMEA 2000
面向船舶電子設備,常用於導航、航速、深度、羅盤、引擎及儀表資料交換。
POWERTRAIN
J1939
常見於柴油引擎、動力及重型設備控制系統,部分船用引擎也採用此協定。
選型提醒:產品標示支援 CAN,不代表能直接解析所有 NMEA 2000 或 J1939 應用資料。工程團隊仍須確認位元率、連接器、訊息定義、軟體解析能力與相關授權條件。
系統架構
船舶 CAN Bus 系統由哪些設備組成?
典型船舶 CAN 系統由現場設備、控制節點、CAN 主幹線、終端與上位系統組成。CAN 介面或閘道器位於船上網路與工程電腦、乙太網路或資料平台之間,負責提供測試、擷取或轉送資料的入口。
- 感測器與致動器
量測溫度、壓力、液位、方向與速度,或執行閥件、馬達及其他控制命令。
- 引擎控制器與其他 ECU
處理設備端邏輯,將狀態、故障與控制資料封裝成 CAN 訊息。
- 主幹線、支線與連接器
形成設備之間的實體傳輸路徑;線長、支線配置與接點品質都會影響訊號完整性。
- 終端電阻與網路供電
終端配置、供電與接地必須符合所採用的網路規範,避免反射或電壓異常。
- 儀表、顯示器與上位系統
呈現航行、引擎、能源與警示資訊,或執行資料儲存及控制。
- CAN 介面、記錄器或閘道器
連接工程電腦、乙太網路或儲存設備,支援開發、診斷及長期監測。
應用場景
CAN Bus 在船舶系統中的 5 大應用
船舶 CAN Bus 的價值在於讓原本分散的設備交換一致的狀態與控制資料。常見應用可分為動力、導航、能源、安全監測及維運記錄五類。
引擎、燃油與動力系統
傳遞轉速、溫度、壓力、負載、油耗與故障狀態,讓引擎控制器、儀表及監控系統共享運轉資訊。
導航與航海電子設備
整合 GPS、羅盤、航速、深度、魚群探測及自動駕駛等資料,提供船橋或控制台使用。
供電、電池與能源管理
監測發電機、電池電壓、溫度、充放電狀態與逆變器資訊,適用於傳統與電動船舶。
船體結構與安全監測
由分散式量測節點擷取結構、艙室及設備資料,再送往上位系統進行顯示、告警與保存。
資料記錄、診斷與船隊維運
保存航程與設備通訊資料,用於間歇性故障分析、維修比對、預防維護或後續系統改善。


介面選型
船舶 CAN 介面該選 USB、乙太網路還是資料記錄器?
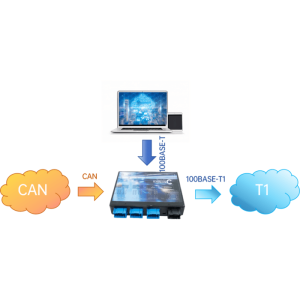
工程電腦位於設備旁時,USB CAN 介面通常最直接;需要透過區域網路從較遠位置存取時,可選 CAN 轉乙太網路介面;需要無人值守或長時間保存資料時,則應評估 CAN 資料記錄器。
| 工具類型 | 主要用途 | 適合情境 | 選用注意事項 |
|---|---|---|---|
| USB CAN 介面 | 即時監看、傳送訊息、開發與現場診斷 | 碼頭維修、實驗室測試、設備旁量測 | 確認通道數、協定、連接器及防護需求 |
| CAN 轉乙太網路 | 透過區域網路存取 CAN 資料 | 控制室監控、設備距離較遠、網路系統整合 | 確認網路架構、延遲、權限及資安設定 |
| CAN 資料記錄器 | 離線或長時間保存通訊資料 | 航程記錄、間歇性故障、無人值守量測 | 依匯流排負載、儲存容量與觸發條件估算記錄時間 |
如需比較不同 USB、無線、乙太網路與資料記錄方案,可查看Kvaser CAN Bus 介面與測試工具系列。
CAN TO ETHERNET
Kvaser Ethercan HS 如何支援船舶遠端監控?
Kvaser Ethercan HS 是單通道 Classical CAN 轉乙太網路介面,可讓工程電腦或網路設備透過乙太網路連接 CAN 系統。它適合需要將船上 CAN 資料帶入區域網路、測試電腦或自建應用程式的情境,但跨站點存取仍須搭配路由器、VPN 與適當的網路安全機制。

KVASER ETHERCAN HS
將本地 CAN 資料帶入乙太網路
- Classical CAN:40~1000 kbps,符合高速 CAN ISO 11898-2。
- 乙太網路:RJ45 連接,支援 Auto-MDIX。
- 供電方式:支援 PoE,也可由 CAN 端取得電力。
- 軟體整合:支援 Kvaser REST API 與 t-script。
- 協定相容:可用於 J1939、CANopen、NMEA 2000 與 DeviceNet。
- 硬體特性:電氣隔離、25 微秒時間戳解析度,操作溫度 −20°C~70°C。
規格提醒:Ethercan HS 並非 CAN FD 介面,個別產品規格也未標示 IP67。若應用需要 CAN FD、戶外防護或船級認證,應另行確認適用型號與安裝方式。
查看 Ethercan HS 完整規格應用案例
太陽能船如何使用 Ethercan HS 建立遙測系統?
Solar Team Sneek 在太陽能競賽船上使用 Ethercan HS,將船上的 CAN 資料轉入乙太網路,再透過 4G 路由器與 VPN 提供遠端存取。團隊可監看電池電壓、電池溫度及太陽能逆變器等資料,並將資料保存於 Prometheus,再以 Grafana 進行視覺化。
這套架構中,Ethercan HS 負責 CAN 與乙太網路之間的橋接;行動網路、VPN、資料庫及視覺化則由其他網路與軟體元件完成。此案例適合用來理解產品在完整遙測系統中的角色,不代表單一介面即可完成所有雲端功能。

工程檢查
船舶 CAN Bus 導入與測試要注意什麼?
導入前應同時確認協定、實體網路、資料存取方式與資安條件。只確認硬體接頭能連接,仍不足以保證設備可以正確解析及交換資料。
- 確認設備使用 NMEA 2000、J1939 或其他高層協定。
- 確認 CAN 位元率、通道數、接頭與針腳定義。
- 檢查主幹線、支線長度、接點品質與終端電阻。
- 確認網路供電、接地及電氣隔離需求。
- 區分應用資料、訊框通訊與實體訊號問題。
- 依現場、網路存取或離線記錄需求選擇介面。
- 規劃 VPN、防火牆、帳號權限與遠端維護程序。
- 保留正常狀態資料,作為日後故障比較基準。
結論
依資料存取位置與維運方式選擇 CAN 介面
船舶 CAN Bus 的介面選擇,應從工程人員在哪裡存取資料、是否需要持續記錄,以及系統採用何種協定開始。設備旁即時測試可優先考慮 USB CAN;透過區域網路存取可評估 Ethercan HS;航程或間歇性故障記錄則更適合資料記錄器。

KVASER CAN SOLUTIONS
評估適合船舶系統的 CAN 連線方式
宏虹可依協定、連接位置、通道、環境與記錄需求,協助評估 USB、乙太網路或資料記錄方案。
FAQ
船舶 CAN Bus 常見問題
船舶為什麼使用 CAN Bus?
CAN Bus 可讓引擎、感測器、儀表、供電與控制設備透過共用匯流排交換資料,減少大量點對點配線並支援分散式控制。
NMEA 2000 和 CAN Bus 有什麼差別?
CAN 提供底層資料傳輸與仲裁機制;NMEA 2000 則進一步定義船舶電子設備如何組網及交換特定航海資料。
船舶現場測試該使用 USB CAN 還是 Ethercan HS?
工程電腦位於設備旁時可使用 USB CAN;需要透過區域網路或從較遠位置存取 CAN 資料時,可評估 Ethercan HS。
Kvaser Ethercan HS 支援 CAN FD 嗎?
不支援。Ethercan HS 是 Classical CAN 介面,支援的 CAN 位元率為 40~1000 kbps。
Ethercan HS 可以直接透過網際網路遠端監控嗎?
Ethercan HS 負責 CAN 與乙太網路之間的連線;跨站點遠端監控仍需要路由器、VPN、網路安全設定與後端軟體。
CAN 轉乙太網路和 CAN 資料記錄器有什麼差別?
CAN 轉乙太網路介面用於即時網路存取;CAN 資料記錄器則更適合離線、無人值守或長時間保存資料。